Diagnóstico de zumbido de rueda con smartphone: Análisis secuencial de vibraciones de Audi Q7 utilizando IA Claude
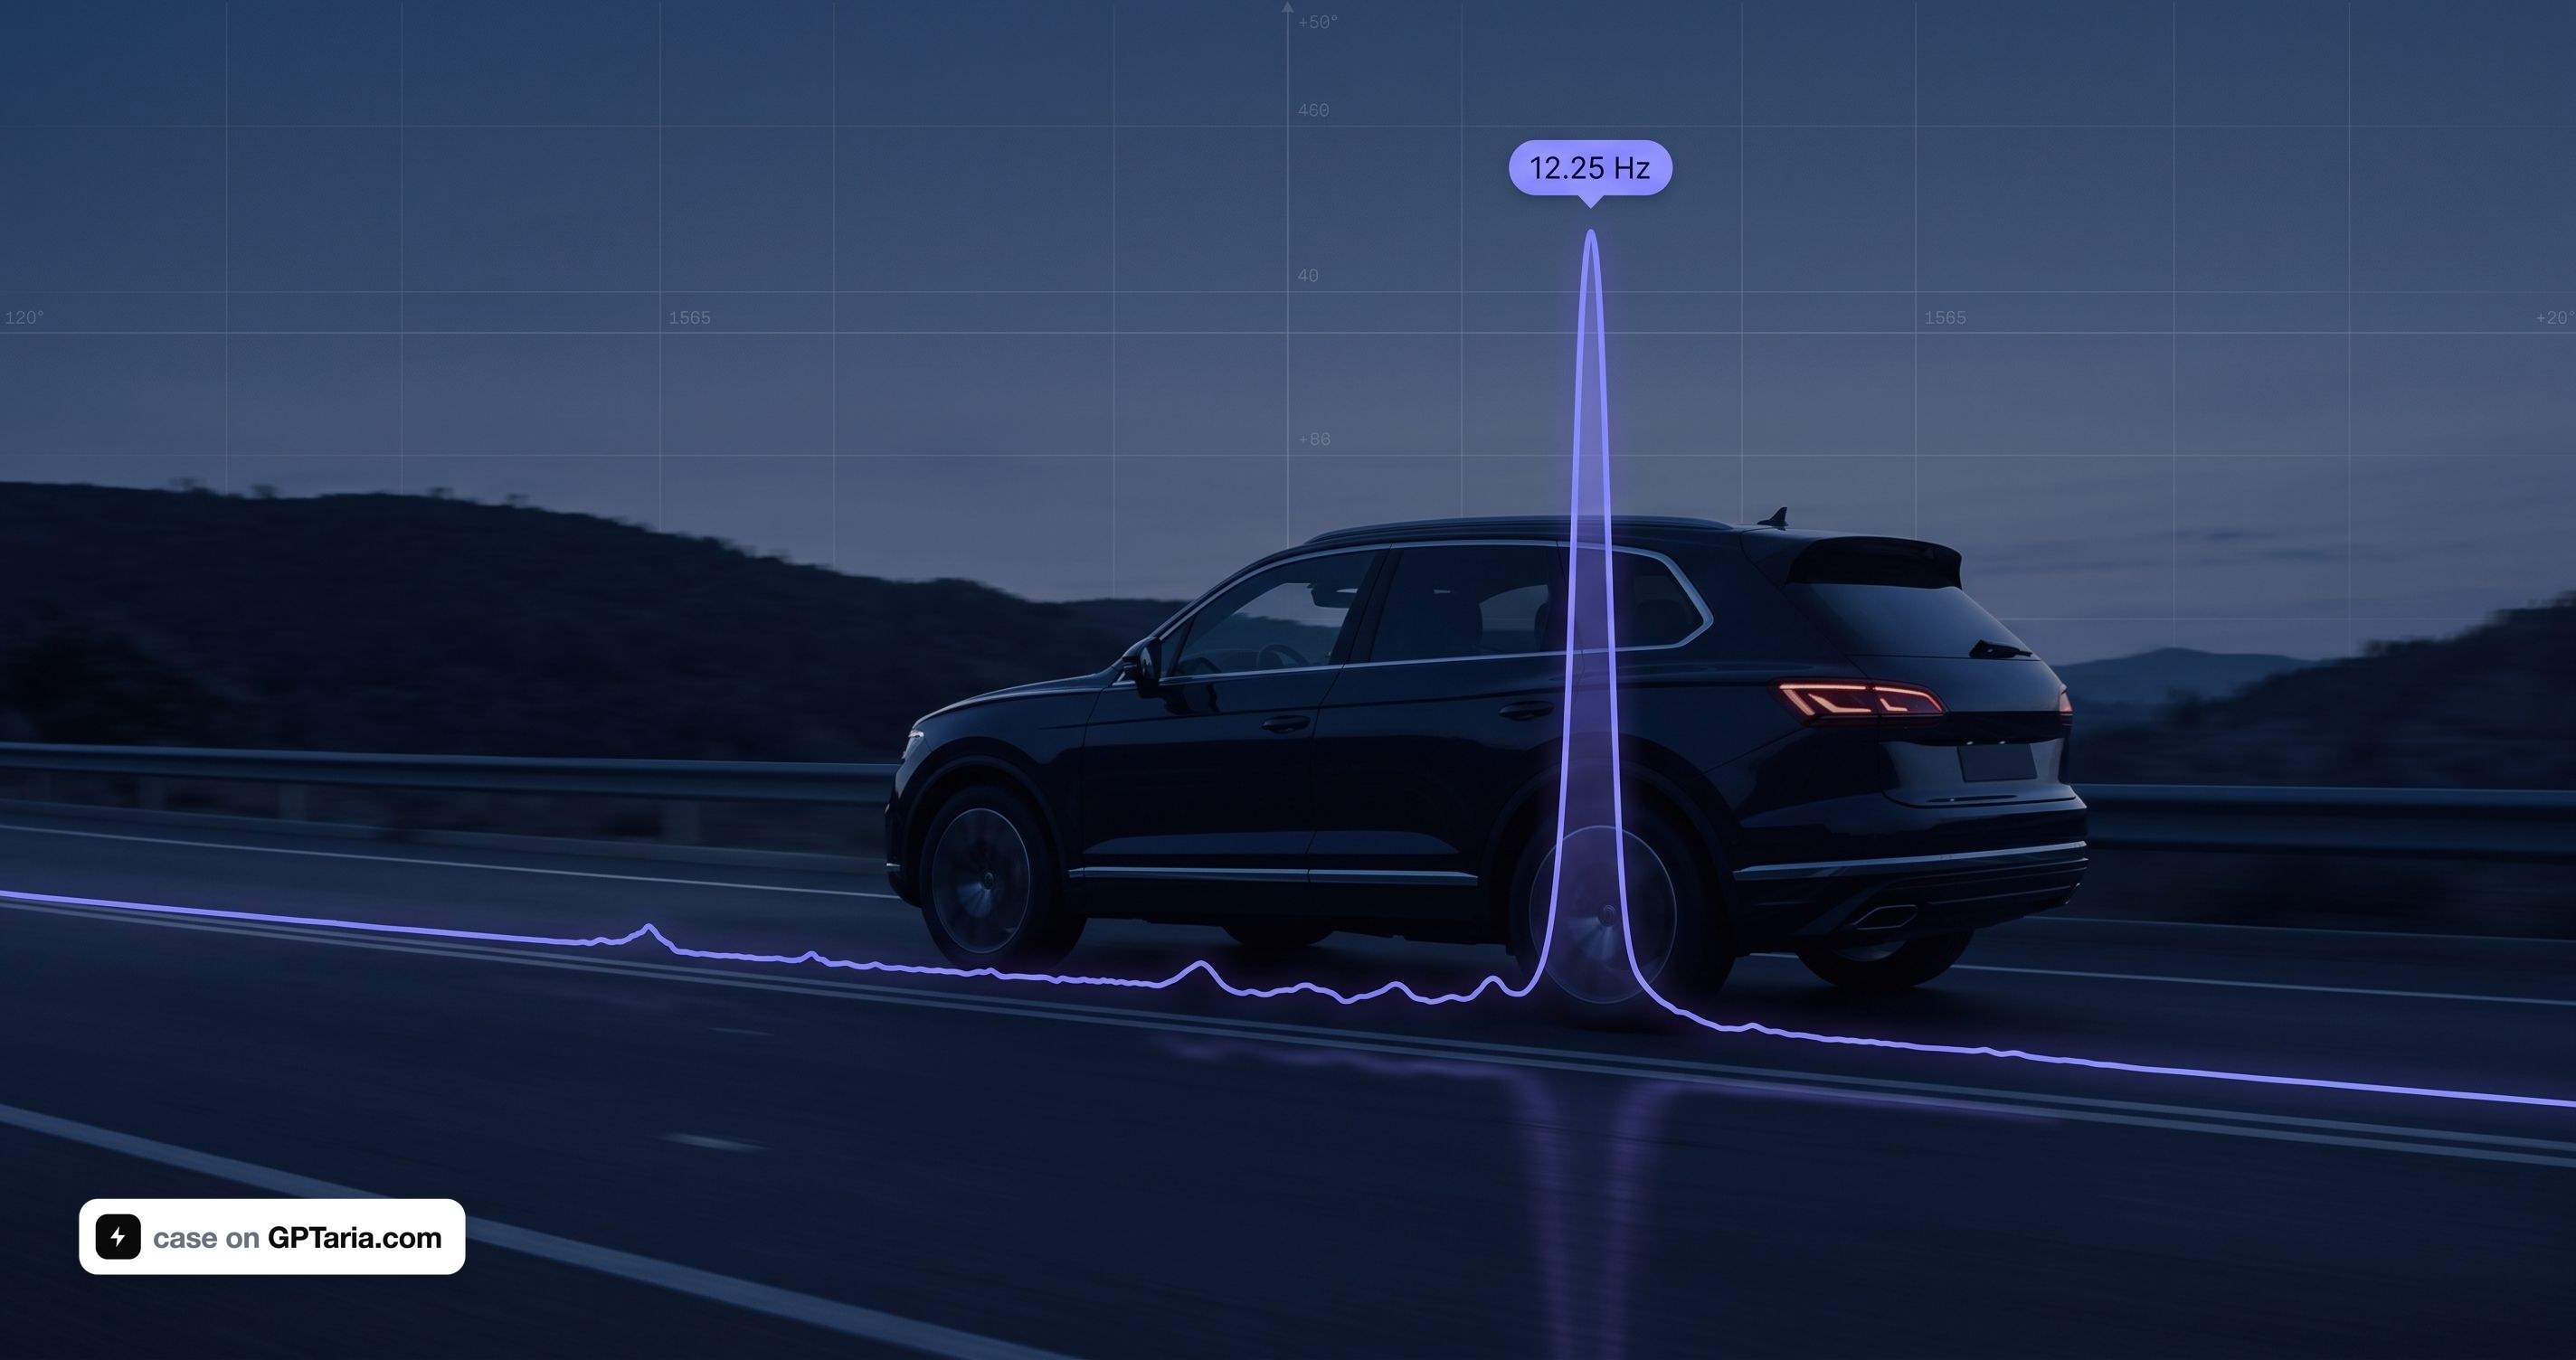

El método es universal y funciona en cualquier coche moderno: BMW X5, Mercedes GLE, Range Rover, Tesla Model Y, Volvo XC90, Porsche Cayenne, VW Touareg, Ford Ranger, Toyota Land Cruiser. La marca no importa: la física de la rotación de las ruedas es la misma para todos.
Un problema invisible para la electrónica a bordo
Un coche moderno de gama alta está repleto de sensores. Un Audi Q7 4M lee la velocidad de cada rueda 48 veces por revolución, conoce la aceleración longitudinal y lateral de la carrocería, la altura de la suspensión en cuatro puntos y la posición de cada válvula del sistema neumático. Un escáner de diagnóstico mostrará cientos de parámetros en tiempo real.
Sin embargo, el sistema a bordo es fundamentalmente incapaz de responder a la pregunta: "¿Por qué apareció un zumbido a 55 km/h?".
La razón reside en la arquitectura. Los sensores de picado en el bloque del motor son acelerómetros piezoeléctricos de banda ancha con un ancho de banda de 1-20 kHz, exactamente lo necesario para el análisis de vibraciones. Sin embargo, la ECU procesa su señal internamente, dentro de una ventana estrecha alrededor del punto muerto superior de cada cilindro, y solo emite el resultado: el ángulo de corrección del tiempo de encendido. No hay un flujo de datos en bruto disponible a través de ningún protocolo.
Los sensores de aceleración de la carrocería son accesibles como valores, pero se leen a través de solicitudes-respuestas UDS a una velocidad de 5-20 valores por segundo para todos los parámetros combinados. Según el teorema de muestreo de Nyquist-Shannon, esto supone un límite de 2-10 Hz. Un defecto en la rueda a 50 km/h entra en el rango de 6-25 Hz. Es físicamente imposible construir un espectro debido a la frecuencia de muestreo insuficiente en un orden de magnitud.
La conclusión que es importante aceptar de inmediato: la electrónica estándar del coche está diseñada para el control, no para el análisis de vibraciones. Esto no es una limitación de un escáner específico, sino de la arquitectura del bus de datos automotriz en sí. El sistema a bordo no puede ver ni ve defectos mecánicos de rodadura.
Aquí es donde entran en juego la medición externa y el procesamiento de IA.
Por qué me metí en esto
Trabajo como ingeniero en Mind4Ship, una empresa especializada en el diagnóstico predictivo de equipos marinos. Conectamos sensores industriales de ruido y vibración a rodamientos, cajas de engranajes y ejes, capturamos espectros, los procesamos con algoritmos y predecimos fallos antes de que ocurran. Un defecto en un rodamiento es visible semanas antes de su fallo, a través de impulsos de impacto característicos en el espectro de envolvente.
Cuando apareció un zumbido en la zona de la rueda trasera derecha de mi propio Audi Q7 3.0 TDI con suspensión neumática, mi reacción fue profesional: esta es exactamente la tarea que resuelvo en el trabajo, solo que con un objeto diferente.
Pero algo más me intrigó. ¿Se podría lograr lo mismo con herramientas cotidianas? Sin acelerómetros industriales que cuestan 600 € cada uno, sin un analizador, sin un equipo de servicio de campo. Un smartphone, física escolar e IA moderna: ¿sería suficiente para diagnosticar el problema antes de una visita al taller?
Así es como resultó.
El primer callejón sin salida: aplicaciones que "se diagnostican solas"
YouTube está lleno de vídeos sobre aplicaciones NVH (Ruido, Vibración, Aspereza). Instalas una en tu teléfono, conduces y la aplicación dice: "Tienes un desequilibrio en la rueda delantera izquierda". Suena genial.
Estudié la más popular: NVH by Vibrate Software, 99,99 $. Tiene una base de datos de 276 fuentes de vibración, veredictos listos como "causa-consecuencia-solución". La versión de iOS está actualizada, tiene bases de datos de modelos hasta 2026 y soporta 303 vehículos eléctricos.
Y aquí está la primera decisión importante que determinó todo el método a partir de entonces.
Una aplicación así vende una guía de referencia, no una medición. Toma un espectro, encuentra el orden dominante, lo busca en su base de datos y proporciona una lista de docenas de causas posibles. No te dirá de qué esquina del coche proviene la vibración. No proporcionará datos brutos. No te permitirá probar tu propia hipótesis.
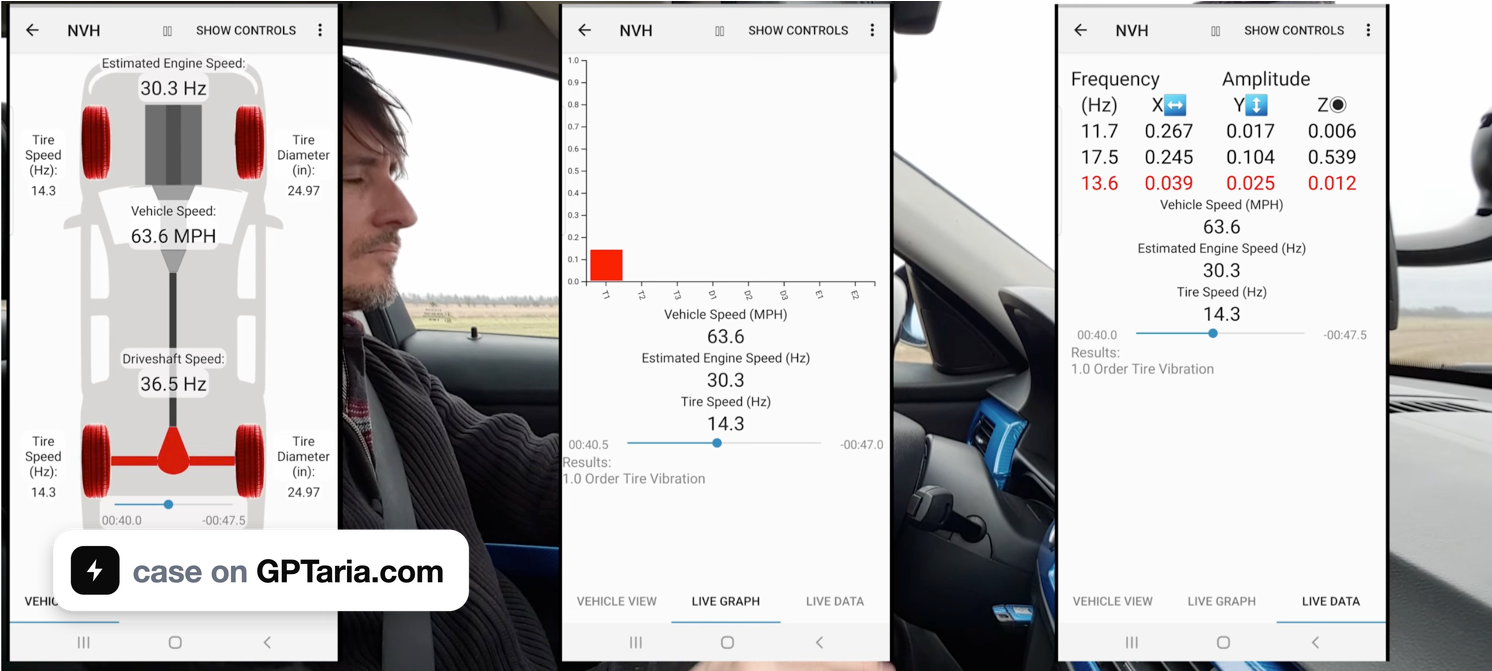
Como especialista en IA, entendí: necesito un flujo de datos de acelerómetro en bruto. Con él, puedo procesar los datos con cualquier algoritmo y obtener una respuesta más precisa que cualquier base de datos prefabricada. Sin él, soy rehén de los umbrales y la lógica de otra persona.
Por lo tanto, en lugar de una guía de referencia de 99 $, opté por una herramienta de 12 €.
Elección de la herramienta: una aplicación que simplemente registra datos
Me decidí por CarNVH (Android, com.motordoktor.carnvh). La elección fue puramente técnica:
| CarNVH Pro 12 € | NVH Vibrate 99 $ | |
|---|---|---|
| Exportación de datos brutos | Sí | No |
| Espectro de envolvente | Sí | No |
| Kurtosis espectral | Sí | No |
| Micrófono hasta 10 kHz | Sí | No |
| Órdenes por revolución | Sí | No |
| Espectrograma 2D | Sí | No |
| Base de datos "276 causas" | No | Sí |
La diferencia de precio de ocho veces, y la herramienta más barata es objetivamente más rica en capacidades de medición. El análisis de envolvente y la kurtosis, utilizados para detectar problemas en los rodamientos, están completamente ausentes en la aplicación cara.
Comprobación de hardware: el paso que todos se saltan
No compré un teléfono nuevo para la tarea. Tenía un Samsung Galaxy A51 guardado, era mi dispositivo de repuesto después de cambiar a uno principal nuevo. Un candidato ideal: un dispositivo dedicado que no me importaría pegar en el suelo del maletero.
Pero antes de pagar la aplicación, necesitaba asegurarme de que el hardware era adecuado.
Tarea: Determinar la frecuencia de muestreo real del acelerómetro. Las especificaciones a menudo mienten: los fabricantes limitan frecuentemente la frecuencia en la capa del sistema en modelos de gama media, incluso si el chip en sí es capaz de miles de Hz. Además, a partir de Android 12, el sistema limita por defecto los sensores a 200 Hz.
Herramienta: La aplicación gratuita phyphox, experimento "Espectro de Aceleración". Muestra directamente la velocidad de recopilación de datos, sin necesidad de cálculos.
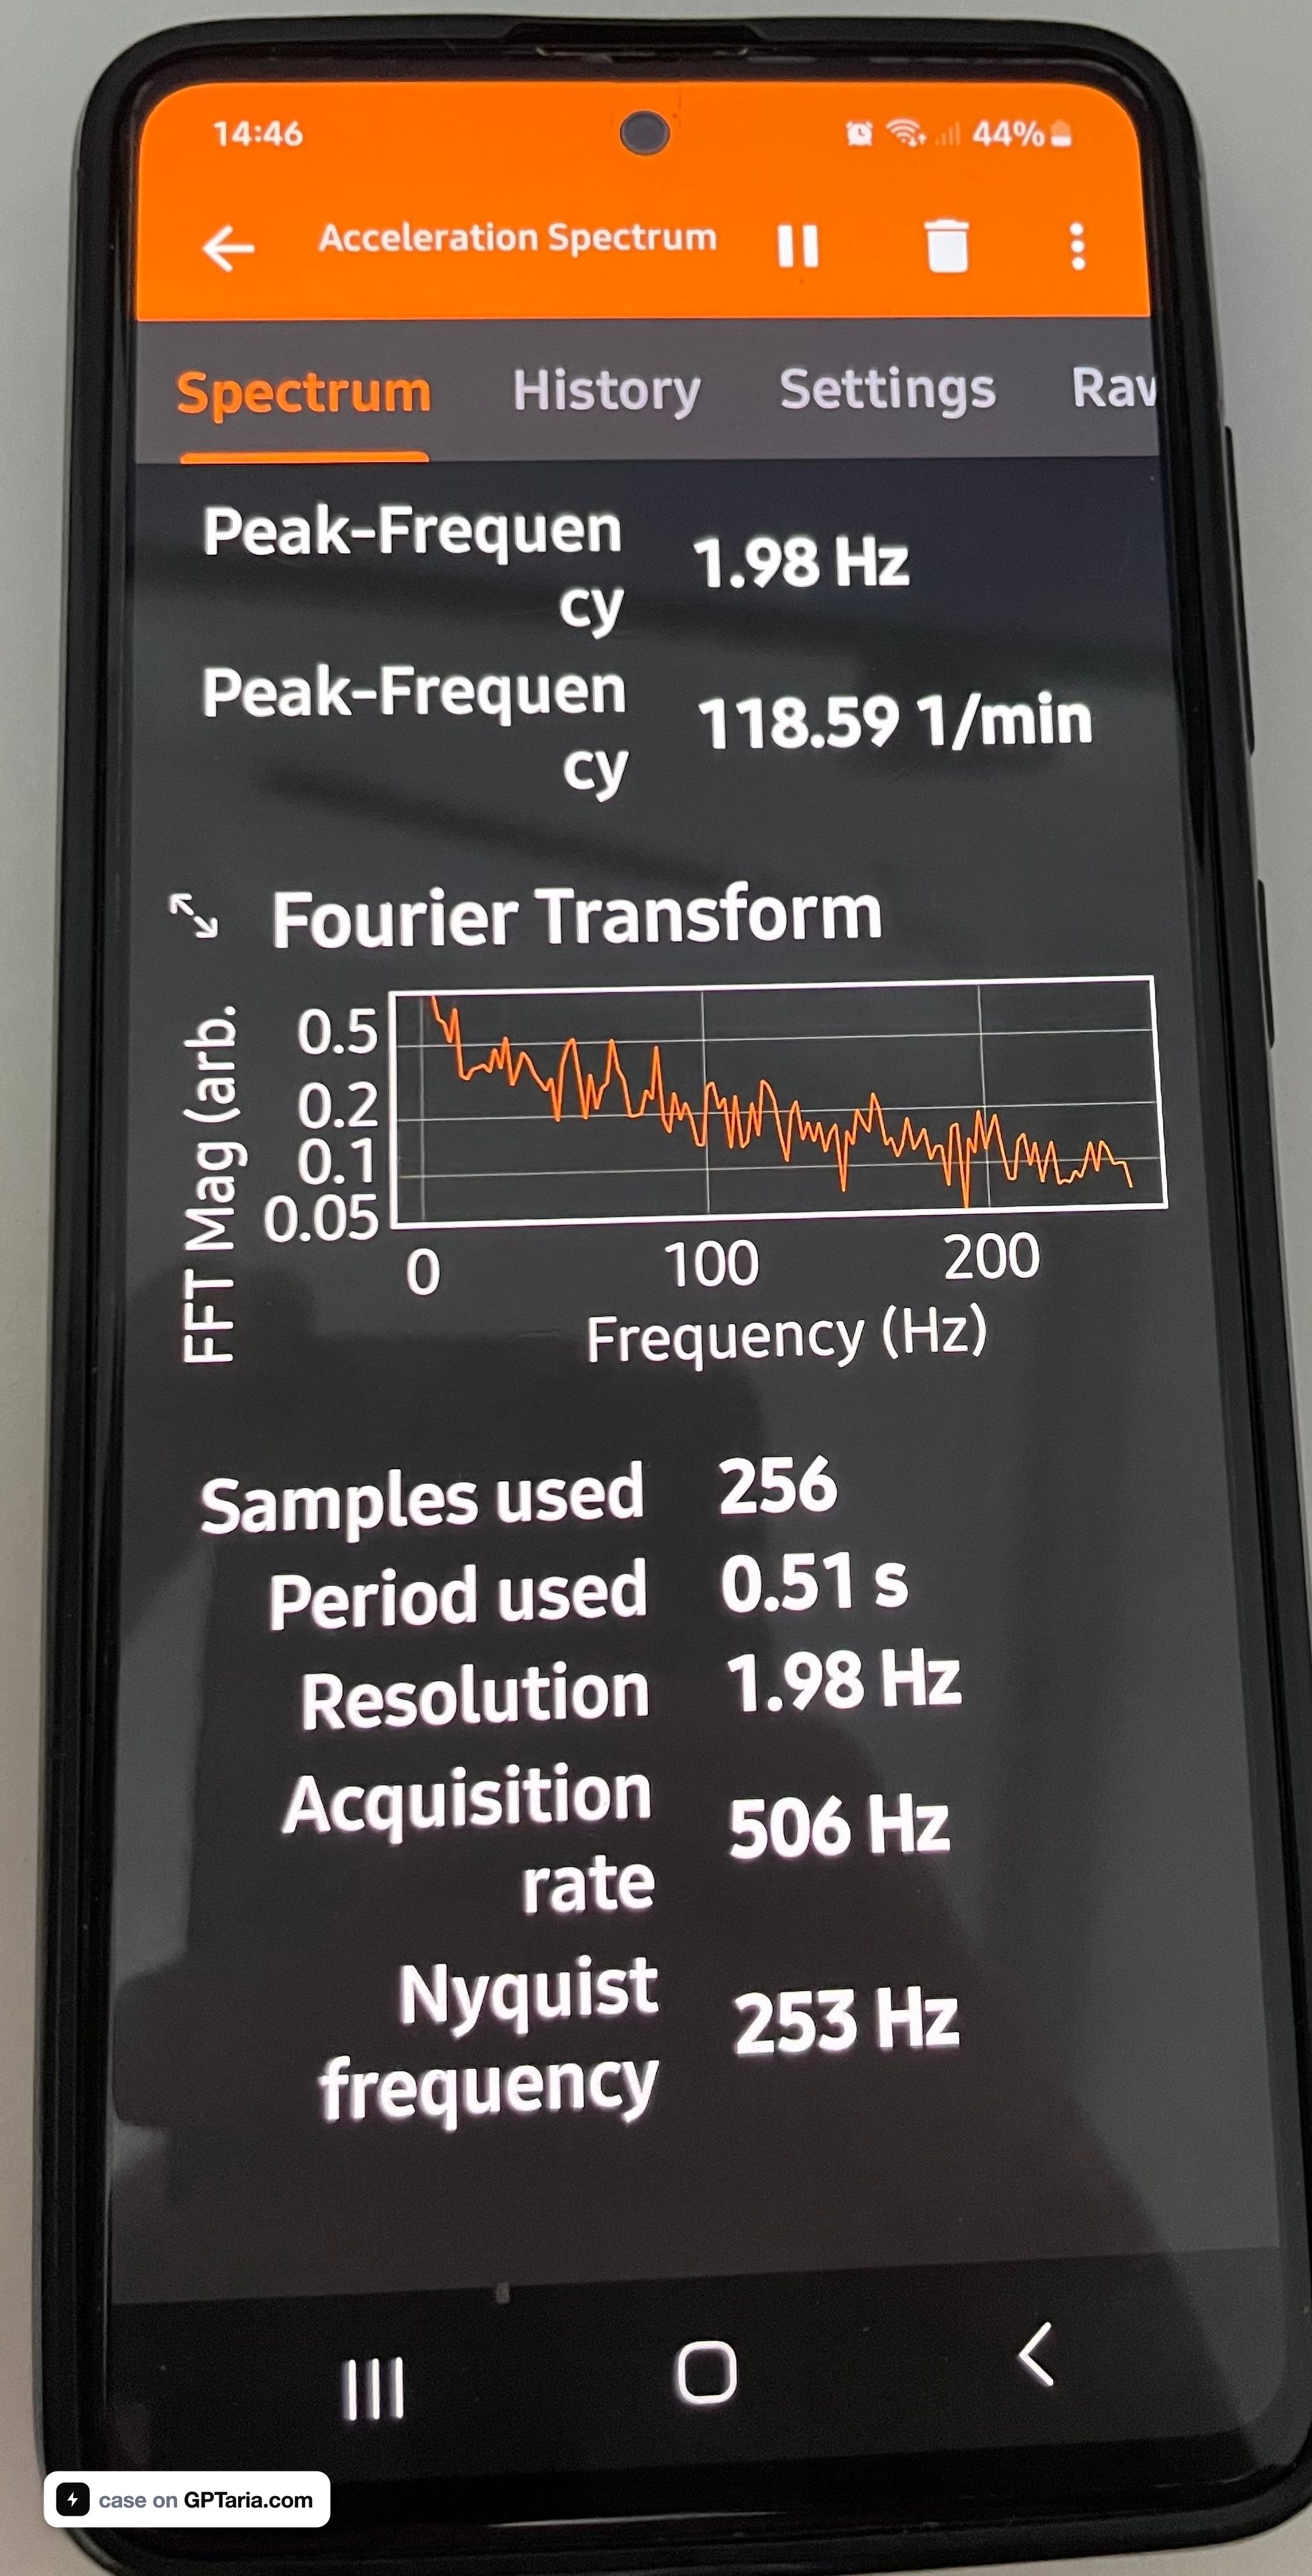
Resultado en el A51: 506 Hz, frecuencia de Nyquist 253 Hz.
Comprobemos si esto es suficiente. Para un Q7 con neumáticos 255/55 R19 a 55 km/h, la rueda gira 6,65 veces por segundo:
| Fuente | Frecuencia |
|---|---|
| 1× rotación de rueda | 6,6 Hz |
| 3er orden de rotación de rueda | 20 Hz |
| Rodamiento, anillo exterior | 23–30 Hz |
| Eje de transmisión | 40–60 Hz |
| Motor 2× a 2500 RPM | 83 Hz |
Todo lo necesario está por debajo de 100 Hz. Nyquist requiere 200 Hz; tenemos 506 Hz, un margen de cinco veces. El teléfono es adecuado; no es necesario comprar nada.
Conclusión para quienes repliquen el método: mida primero con phyphox, luego pague el software. Cinco minutos de comprobación determinarán si obtendrá una medición o basura.
Ajustes que marcan la diferencia
CarNVH tiene una casilla de verificación "Solicitar alta frecuencia de muestreo". Esto solicita el permiso del sistema HIGH_SAMPLING_RATE_SENSORS. Sin él, Android limita el flujo a 200 Hz independientemente de las capacidades del hardware.
Otros ajustes críticos:
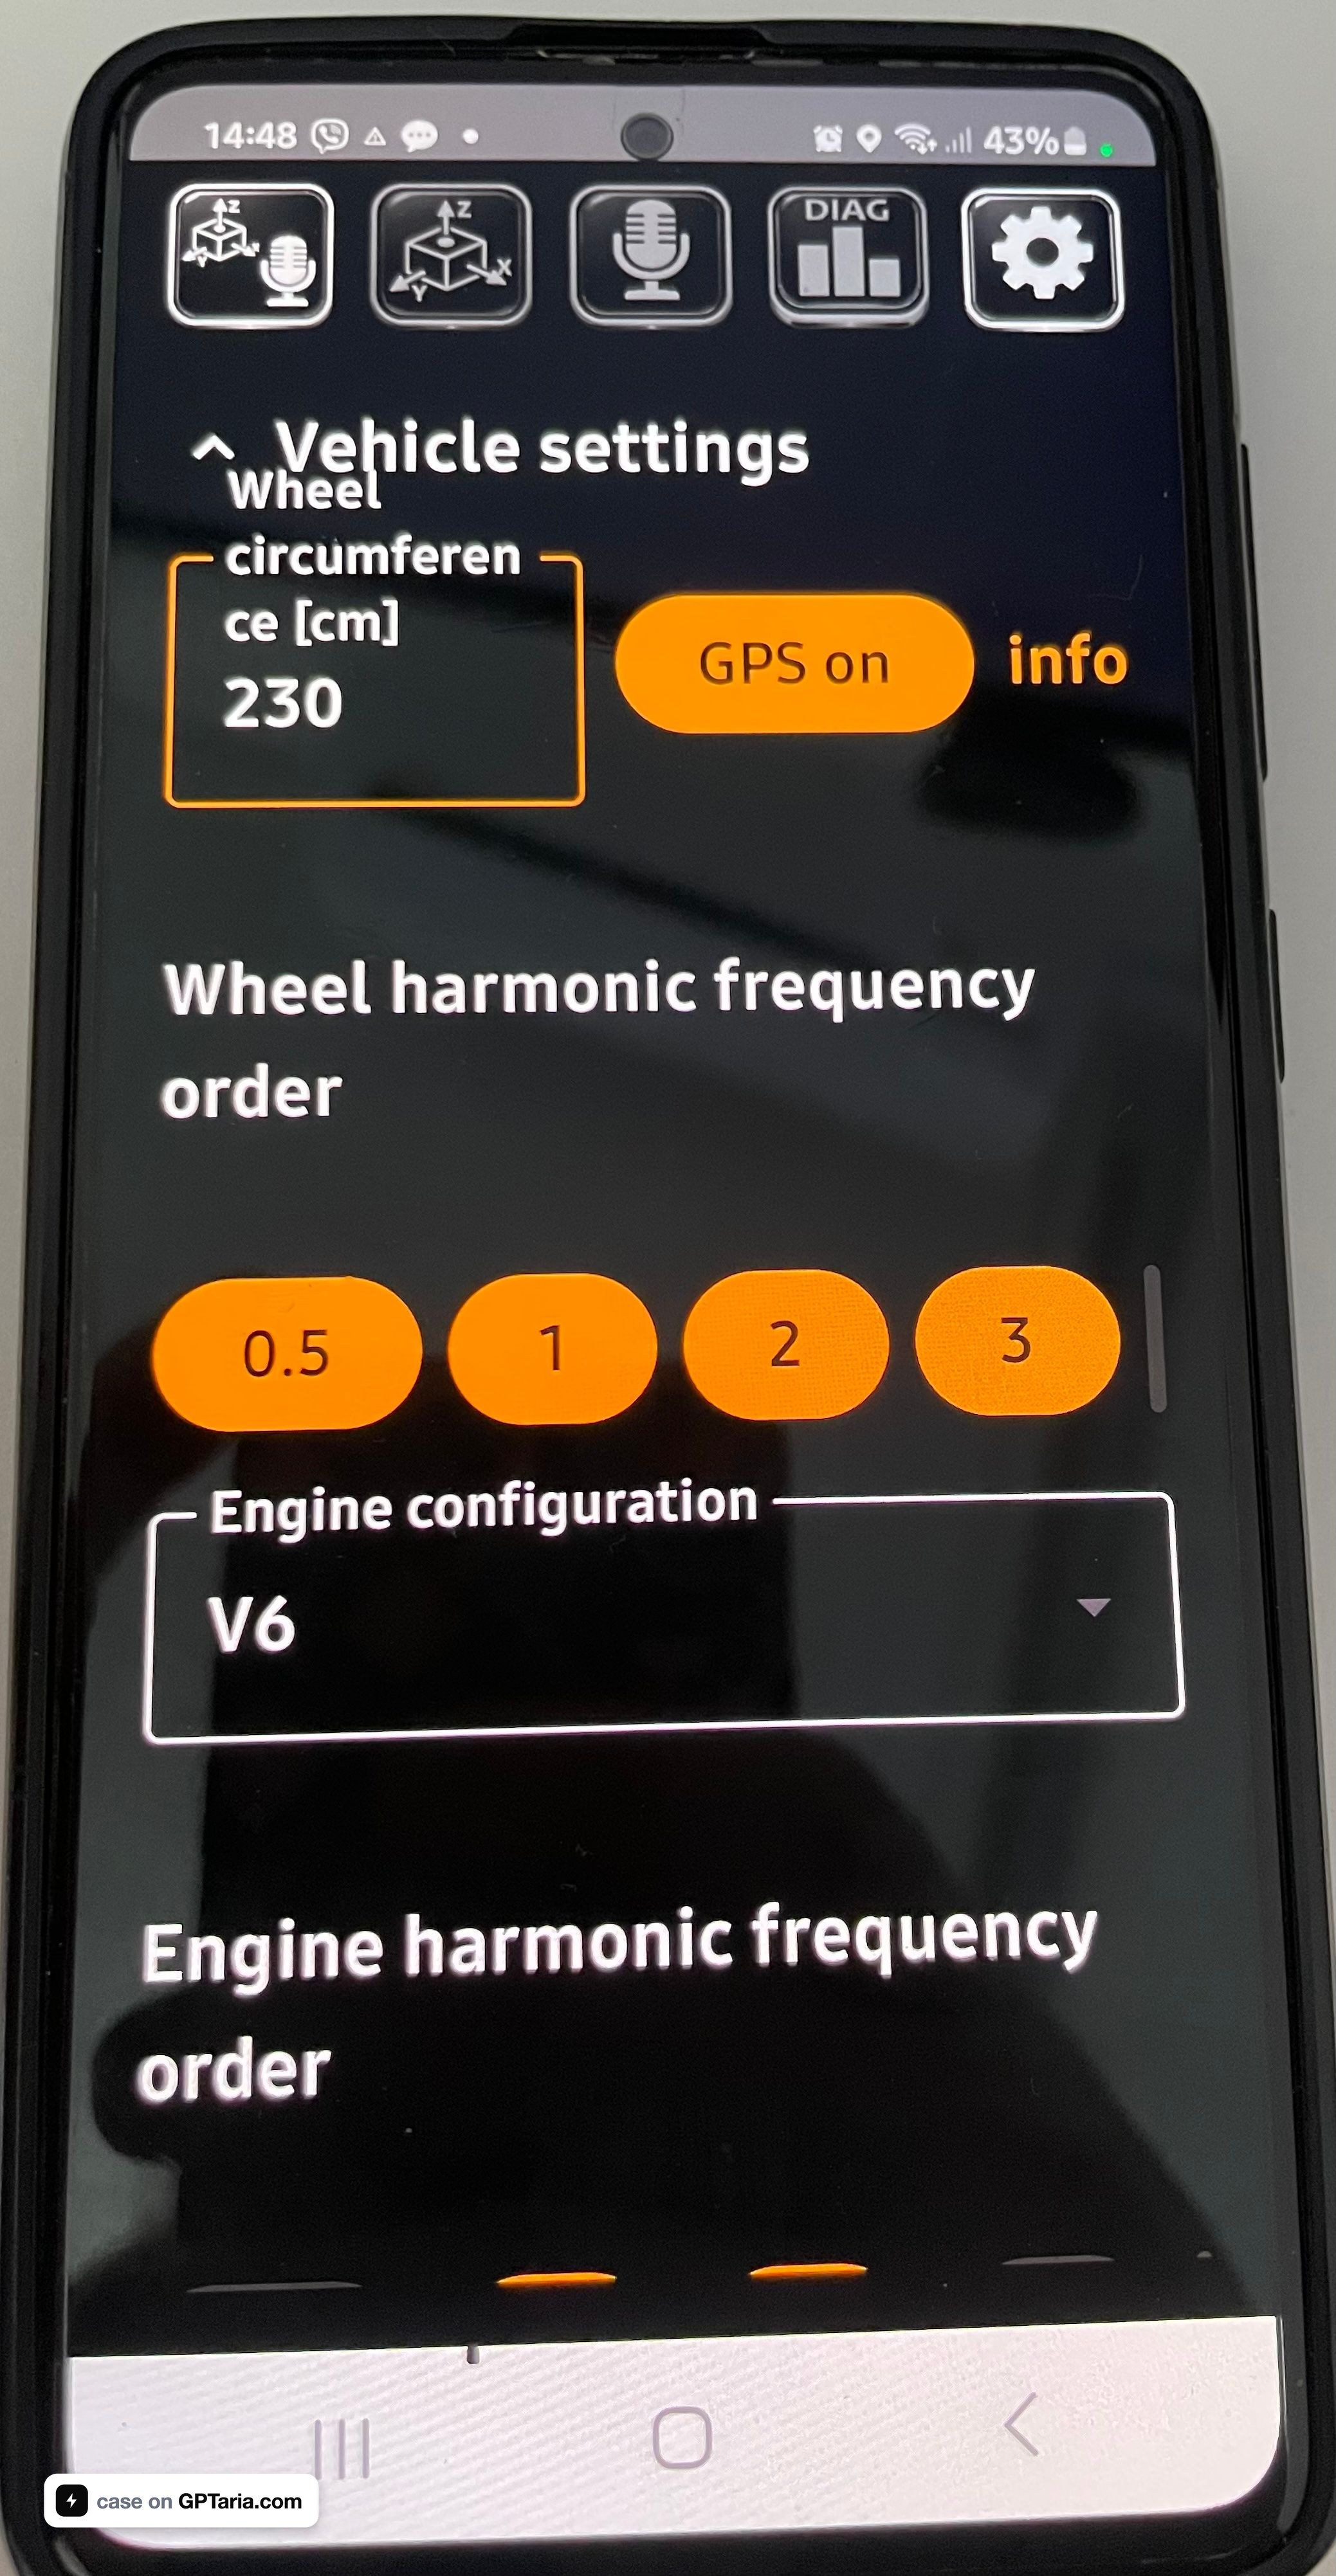
- Circunferencia de la rueda. Para 255/55 R19: diámetro = 19 × 25,4 + 2 × (255 × 0,55) = 763,6 mm, circunferencia geométrica 2399 mm, circunferencia de trabajo con hundimiento por carga ≈ 2300 mm
- Órdenes de rueda: activar 0.5, 1, 2, 3 — de lo contrario, la aplicación solo muestra un marcador para el primer orden.
- Eje X logarítmico — desactivar para análisis de vibraciones (en una escala lineal, las armónicas forman un peine uniforme visible al instante) y activar para análisis de ruido (que cubre 10 Hz–10 kHz).
- Escala automática Y — desactivar, fijar en 0,2 m/s². De lo contrario, dos grabaciones no se pueden comparar por amplitud.
- Número de máximos locales: 5
Montaje
Esto es la mitad de la precisión de la medición, y donde se cometen la mayoría de los errores.
El teléfono se monta rígidamente en el suelo o en el umbral, con la pantalla hacia arriba, el lado largo hacia adelante, utilizando cinta de doble cara 3M VHB o velcro fuerte.
La ubicación del montaje determina el resultado. En mi primer viaje, coloqué el teléfono en el centro del suelo del maletero; esto fue un error que conviene evitar.
El centro del maletero está equidistante de ambos pasos de rueda traseros, por lo que las vibraciones de las ruedas izquierda y derecha llegan allí con intensidad aproximadamente igual. Una grabación así responde a preguntas como "¿Hay un defecto?", "¿Qué orden tiene?" y "¿Está relacionado con el motor?", pero no responde cuál de las dos ruedas está defectuosa. Esto requiere otro viaje posterior.
El enfoque correcto desde el principio:
- Primera grabación — teléfono colocado cerca del paso de rueda del que se sospecha el ruido. No en el centro, sino desplazado lo máximo posible hacia la rueda sospechosa, dentro de los límites del suelo del maletero.
- Segunda grabación — cerca del paso de rueda opuesto. Misma ruta, misma velocidad, misma escala Y fija, misma orientación del teléfono.
Comparar la amplitud a la frecuencia objetivo entre las dos grabaciones revela el lado: donde sea mayor, ahí está el defecto. La diferencia suele ser multiplicativa, lo que dificulta el error.
La escala automática debe desactivarse para ambas grabaciones; de lo contrario, la aplicación ajustará la escala para cada viaje por separado, haciendo que la comparación no tenga sentido.
Lo que no funciona: soportes de ventosa y cuellos de cisne flexibles (filtros mecánicos que cortan todo por encima de 20 Hz y añaden su propia resonancia), asientos y suelos alfombrados (la espuma amortigua precisamente el rango deseado), manos (el temblor de manos crea un pico estable de 8-12 Hz; lo vi en la primera prueba).
Ejes después del montaje: Z verticalmente — principal para rodamientos y descentramiento; Y a lo largo del coche; X transversalmente, importante para la prueba de transferencia de carga.
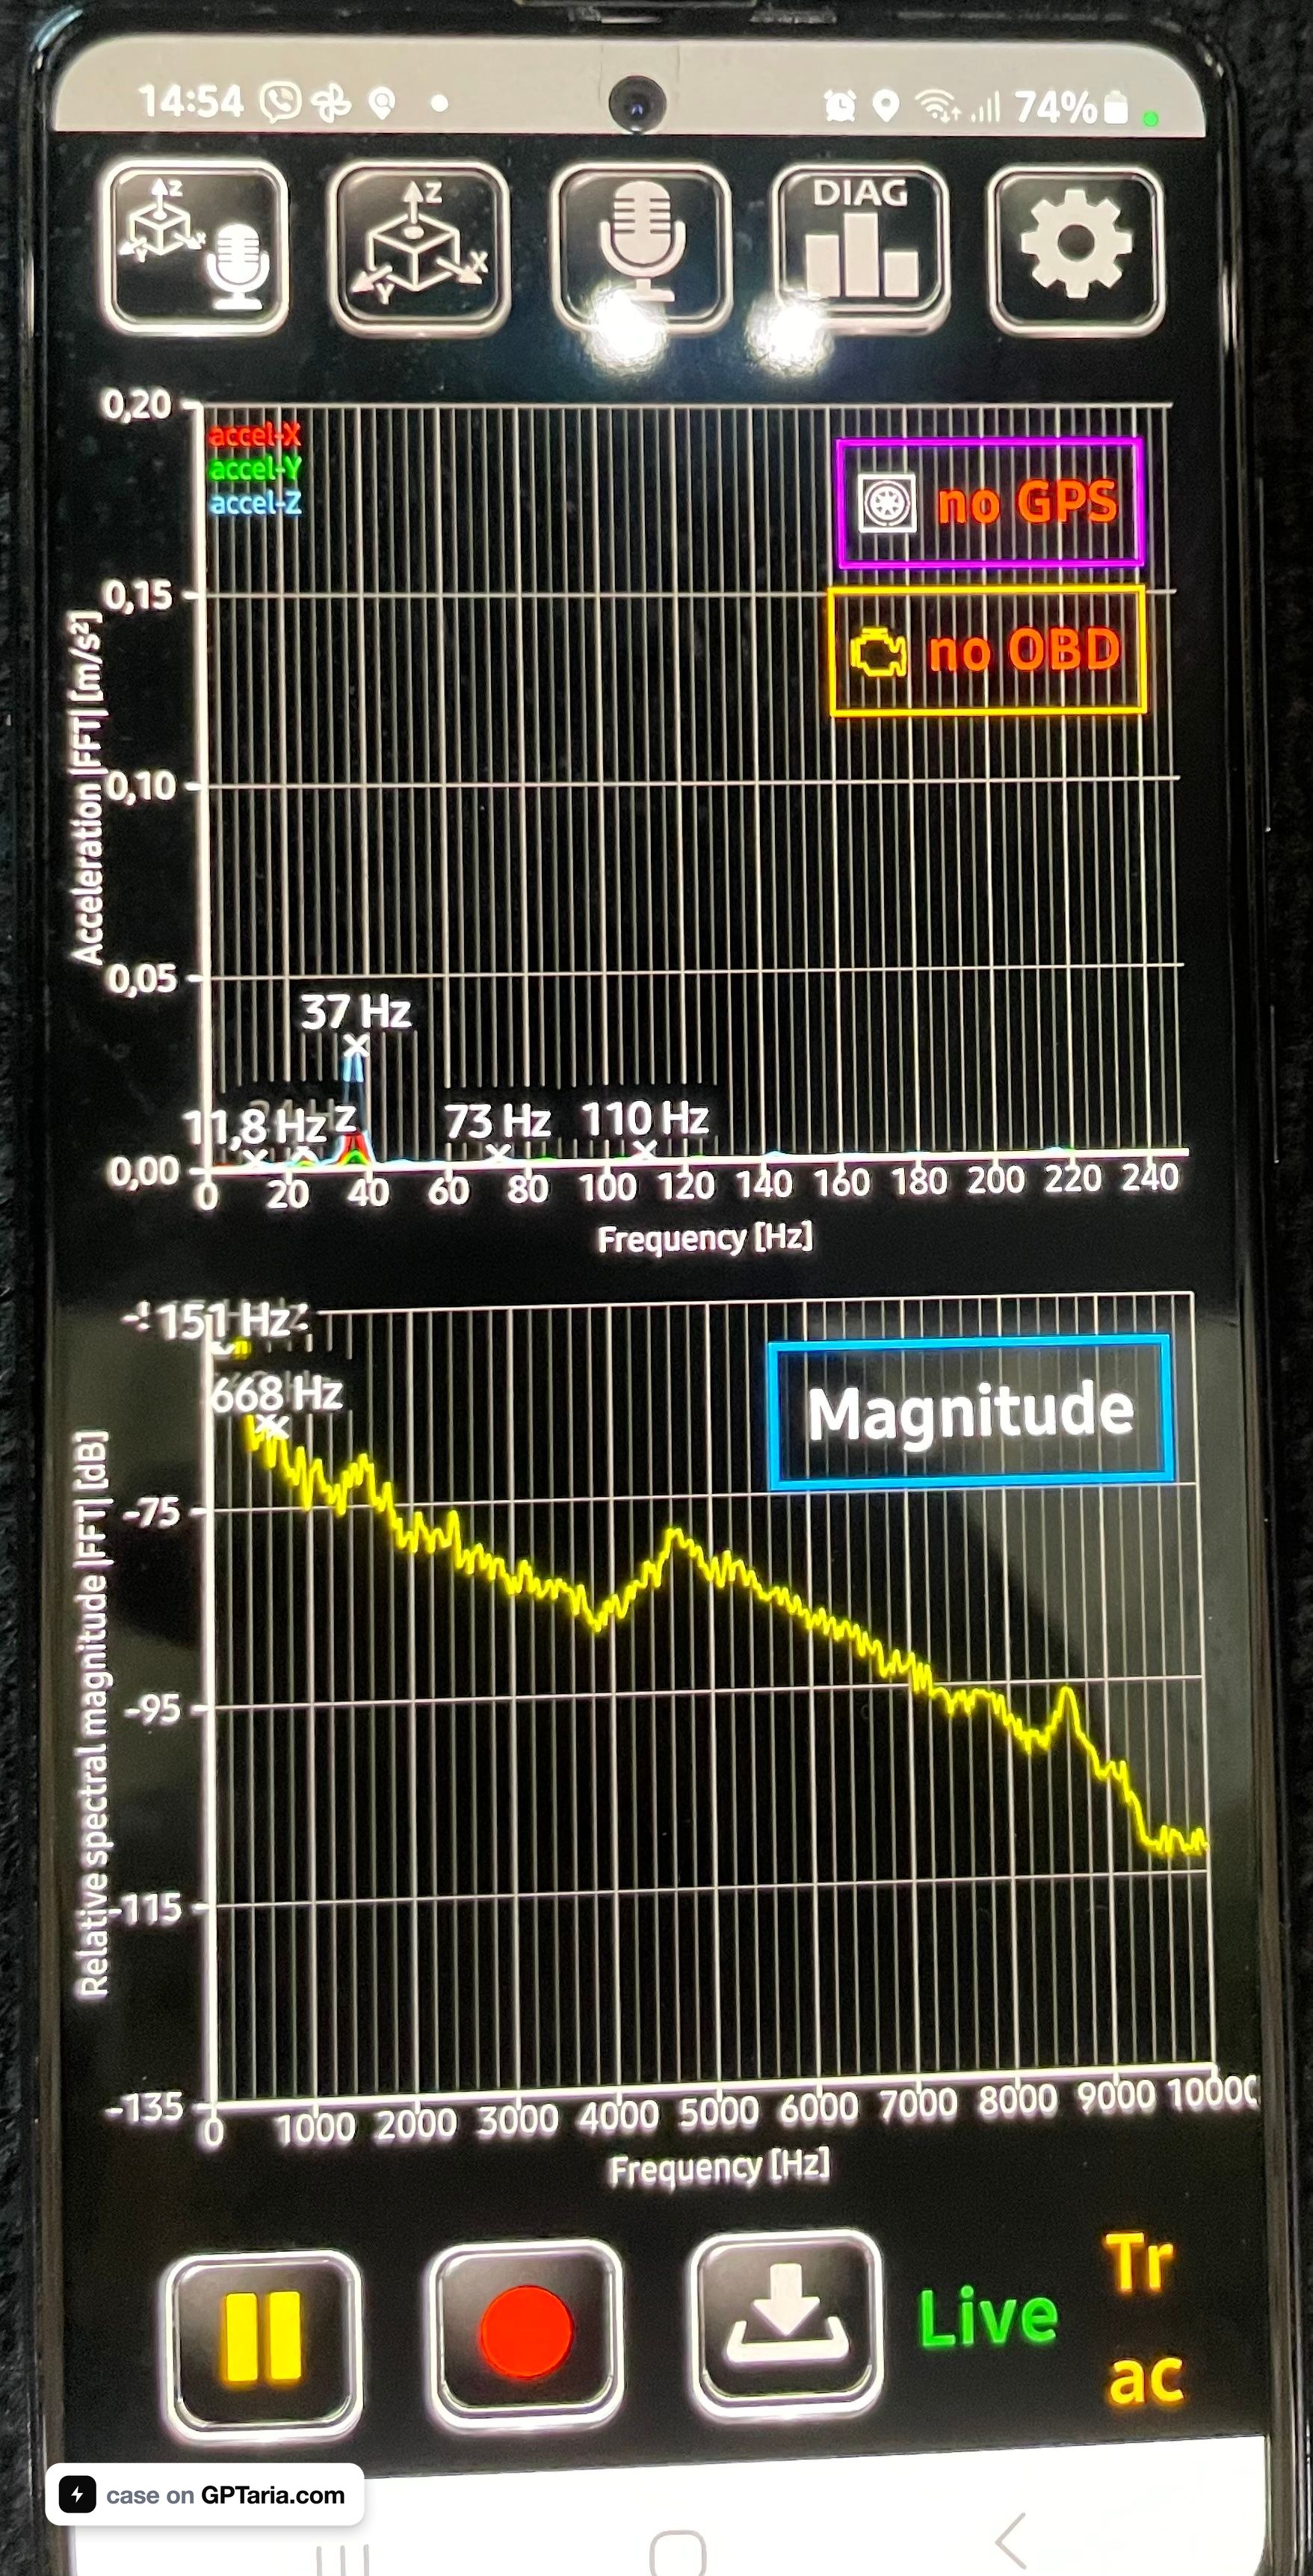
Grabación: Ruta y primeros escollos
El procedimiento es sencillo: iniciar la grabación estando parado, recorrer la ruta sin tocar el teléfono, regresar, detener, guardar. No es necesario dividir el viaje en archivos; todo se analiza después por tiempo y RPM.
Una ruta de 4-6 minutos:
| Segmento | Acción | Qué revela |
|---|---|---|
| 0-1 min | Estacionado, motor en marcha | línea de base, armónicos del motor |
| 1-2 min | Aceleración suave | muestra si el pico crece linealmente o es una joroba resonante |
| 2-3 min | Velocidad constante, asfalto liso | espectro limpio |
| 3-4 min | Rodando en punto muerto | separa el ruido de rodadura del ruido de la transmisión |
| 4-5 min | Velocidad constante, asfalto rugoso | dónde es audible el defecto |
| 5-6 min | Curvas en S suaves a izquierda y derecha | transferencia de carga, determinación del lado |
Primer escollo: el archivo resultó ser de 145,7 MB para 4,2 minutos. Formato de texto, precisión de punto flotante completa, tres ejes a 500 Hz más un micrófono a 5,7 kHz. Esto no se puede subir a un chat de IA, abrir en Excel ni procesar manualmente.
Segundo escollo: no se grabó el GPS. La aplicación carecía de permiso para la ubicación precisa. Solo se registraron las RPM del motor a través del adaptador OBD: 679 valores a una frecuencia de 3 Hz.
Ambos problemas se resolvieron mediante programación, y el segundo resultó ser inesperadamente un regalo.
Herramienta 1: Preparación de datos
Escribí un script nvh_prep.py (código en el repositorio del método). La tarea es transformar 145 MB de datos brutos en unos pocos megabytes aptos para el análisis, sin perder nada.
Lo que hace:
Analiza el formato. CarNVH escribe .txt con delimitador de punto y coma sin comillas y .csv con coma y campos de datos entre comillas. El script determina el formato automáticamente.
Une los fotogramas superpuestos. La aplicación no escribe un flujo continuo sino ventanas de 256 muestras con un paso de unos 52 ms. Las ventanas adyacentes se superponen: cada una contiene solo 26 muestras nuevas de 256. El script encuentra el desplazamiento por correlación y reconstruye una señal continua.
Calcula la frecuencia de muestreo real. No por duración total (que sobreestima debido a la fluctuación), sino por la relación de "muestras nuevas por fotograma" al paso de tiempo entre fotogramas. El resultado fue exactamente 500,0 Hz, lo que significa que la alta frecuencia de muestreo funcionó realmente.
Descarta el micrófono. Ocupa la mayor parte del volumen, mientras que el acelerómetro es el canal crucial para distinguir entre el ruido de la rueda/neumático y el ruido del rodamiento.
Corta en segmentos de 20 segundos, distribuidos uniformemente a lo largo de la grabación, y guarda por separado todas las grabaciones OBD en su totalidad.
Resultado: en lugar de 145,7 MB, un informe de 17 KB, 2,6 MB de segmentos y 20 KB de datos OBD.
Herramienta 2: Análisis de Órdenes
El segundo script, nvh_analyze.py, realiza el diagnóstico real. La lógica sigue cuatro pasos.
Paso 1. Prueba de Correlación de RPM del Motor
La idea clave de todo el método, y proporciona una respuesta antes de cualquier análisis espectral.
Todas las fuentes de vibración se dividen en dos clases: las ligadas a las RPM del motor (soportes, amortiguador, accesorios, escape) y las ligadas a la velocidad del vehículo (ruedas, neumáticos, rodamientos, eje de transmisión).
Se pueden separar con una sola maniobra: un kickdown. Con una aceleración repentina, las RPM se duplican mientras la velocidad cambia muy poco en un par de segundos. Si la frecuencia del pico sigue a las RPM, la fuente está en el motor. Si se mantiene, la fuente está en los componentes de rodadura.
Esto es lo que mostraron mis datos:
| Segmento | RPM | Frecuencia Pico |
|---|---|---|
| 3 | 1184 → 2418 | 13,00 → 13,00 Hz |
| 6 | 777 → 2070 | 5,00 → 11,00 Hz |
| 2 | 717 → 1788 | 25,00 → 14,50 Hz |
Aumento medio de RPM: ×2,39. Desplazamiento medio de frecuencia: ×1,00.
Las RPM se duplicaron con creces: la frecuencia no se desplazó. El motor, la transmisión y el eje de transmisión quedan descartados en una iteración, sin desmontaje alguno.
Paso 2. Análisis de Órdenes
A continuación, se toma un segmento con velocidad constante; el script lo selecciona basándose en el criterio "máxima amplitud con mínima variación de RPM". Para mí, fueron 20 segundos a 51 km/h.
El espectro se descompone por múltiplos de la frecuencia de rotación de la rueda:
Orden   Frecuencia       Z        X        Y     Z/fondo
   1x      6.45 Hz    0.1020   0.0252   0.0192    2.3
   2x     12.25 Hz    0.4416   0.0574   0.1205   10.1
   3x     18.20 Hz    0.0705   0.0111   0.0039    1.6
   4x     24.70 Hz    0.1170   0.0264   0.0178    2.7
   5x     30.50 Hz    0.0830   0.0471   0.0230    1.9
Además, se calcula el factor Q del pico principal: Q = 122, el ancho de banda a -3 dB es solo de 0,10 Hz. Se trata de una línea discreta estrecha, no de una joroba resonante. A modo de comparación, durante la aceleración en asfalto rugoso, Q desciende a 1,4; eso es resonancia de suspensión y no debe confundirse con un defecto.
Paso 3. Análisis de Envolvente — Comprobación de Rodamientos
Un defecto en un rodamiento no es vibración sino impulsos de impacto. Estos se manifiestan como modulación de una portadora de alta frecuencia y solo se detectan mediante desmodulación: filtrado paso banda, transformada de Hilbert, espectro de envolvente.
El script realiza esto en las bandas de 60-240 Hz y 100-240 Hz y busca líneas discretas. El signo más importante: las frecuencias de defecto del rodamiento no son múltiplos enteros de la rotación de la rueda; el anillo exterior suele ser 3,5-4,5×, el anillo interior 5,5-6,5×. Los órdenes enteros no están relacionados con los rodamientos.
En mis datos, el pico de envolvente máximo es 8,6 veces la mediana del fondo; no hay líneas discretas. Rodamiento descartado.
Paso 4. Veredicto
El script correlaciona el orden dominante con una causa mecánica y compara la amplitud con los umbrales (0,30 m/s² — perceptible, 0,50 — defecto).
Resultado y un error que casi me desvía
La primera ejecución arrojó una respuesta incorrecta, y vale la pena mostrar por qué.
El script encontró una línea dominante a 12,25 Hz y, por defecto, supuso que era el primer orden de la rueda. Esto implicaba una velocidad de 101 km/h y un diagnóstico de "desequilibrio".
El diagnóstico habría sido incorrecto. Con una circunferencia de 2,30 m, el primer orden a 60 km/h es 7,25 Hz, y no superé los 60 km/h en este viaje. Por lo tanto, 12,25 Hz físicamente no puede ser el primer orden.
La única explicación coherente: 12,25 Hz es el segundo orden, el primer orden es 6,125 Hz, velocidad ≈ 51 km/h.
Verificación independiente a través de la transmisión:
- RPM de la rueda a 6,125 Hz = 368 RPM
- Relación de marchas total = 1460 / 368 = 3,97
- 5ª marcha del 8HP: 1,285 × 3,204 de transmisión final = 4,12
Una discrepancia del 4% — dentro de la tolerancia para la circunferencia del neumático. La 5ª marcha a 51 km/h a 1460 RPM es absolutamente normal. La hipótesis se confirma.
Imagen recalculada:
- Primer orden: 0,083 m/s², prácticamente al nivel de fondo → desequilibrio descartado
- Segundo orden: 0,442 m/s², 10 veces superior al fondo → dominante
- Dirección: 71% vertical → excentricidad radial, no lateral
El segundo orden de la rueda con un primer orden limpio significa: elípticidad del neumático, desgaste en dos puntos opuestos, deformación de la llanta en dos puntos o el inicio de una separación de la banda de rodadura.
Los síntomas coinciden perfectamente. El zumbido aparece a 50-60 km/h — medido precisamente a 51 km/h. No reacciona al acelerador — demostrado por la prueba de kickdown. El rango es estrecho — 12,25 Hz cae dentro del rango de frecuencia natural de la masa no suspendida del eje trasero, por eso el defecto resuena más fuertemente allí, mientras que las frecuencias más altas y más bajas salen de la resonancia.
El equilibrado no ayudará aquí: corrige el primer orden, que está limpio. Se necesita una medición de descentramiento radial en un equilibrador, por separado para el neumático y la rueda montada.
El papel de la IA en este trabajo
Es importante ser preciso porque hay mucho misticismo en torno al tema.
La IA no "escuchó el fallo". Claude no reemplazó un sensor ni un equilibrador de descentramiento.
Lo que realmente hizo:
- Estableció los requisitos de medición. Calcular la frecuencia de muestreo necesaria basándose en las frecuencias de defecto, los requisitos de montaje y el conjunto de maniobras en la ruta; todo esto está determinado por la física del problema, y un error aquí devalúa cualquier procesamiento posterior.
- Escribió ambas herramientas. Los scripts para analizar fotogramas superpuestos y para el análisis de órdenes con transformada de Hilbert habrían requerido horas de trabajo manual; aquí, tomó minutos.
- Realizó el análisis en sí. Prueba de correlación de RPM del motor mediante kickdown, cálculo del factor Q, análisis de envolvente, verificación cruzada de la relación de marchas — toda la parte analítica.
- Atrapó su propio error basándose en una sola observación. La frase "no fui más rápido de 60 km/h" cambió completamente la interpretación: el diagnóstico pasó del primer orden al segundo, del desequilibrio a la elípticidad. Este es un punto clave: la IA prueba hipótesis contra la física, en lugar de defenderlas.
La división del trabajo fue justa: el humano proporciona contexto y restricciones físicas, la IA calcula y comprueba la coherencia. Sin la observación sobre los 60 km/h, el diagnóstico habría sido elegante e incorrecto.
El resultado final: ¿cuánto cuesta el método?
| Artículo | Precio |
|---|---|
| CarNVH Pro | 12 € |
| phyphox | Gratis |
| Smartphone | Antiguo A51, ya en propiedad |
| Adaptador OBD | Ya en propiedad, y finalmente no necesario |
| Scripts | Escritos una vez, reutilizables |
| Total | 12 € |
En comparación con 99,99 $ por una aplicación de referencia que no proporciona datos brutos, y una visita al taller con la afirmación "hay un zumbido por detrás".
El método es transferible a cualquier coche sin cambios. Solo cambian dos números: la circunferencia de la rueda y las relaciones de marchas. La física de la rotación es la misma para Audi Q7, BMW X5, Mercedes GLE, Range Rover, Tesla Model Y, Volvo XC90, Porsche Cayenne, VW Touareg, Ford Ranger, Toyota Land Cruiser, y cualquier otro coche.
Para Range Rovers, Q7s, Touaregs, Cayennes y otros SUVs con suspensión neumática, hay una condición adicional: mantener un único modo de altura durante todo el viaje. Cambiar la distancia al suelo altera los ángulos del eje de transmisión y la carga de la suspensión, haciendo que las grabaciones sean incomparables.
Para vehículos eléctricos, el método funciona aún mejor: el motor está en silencio, las fuentes mecánicas se escuchan como en un laboratorio, y la prueba de correlación de RPM es totalmente innecesaria.
Próximos pasos
El siguiente paso es determinar el lado, y aquí estoy pagando el precio por colocar el teléfono en el centro del maletero. Un punto así está equidistante de ambos pasos de rueda y no aísla el lado. Se necesitan dos grabaciones, desplazadas hacia los pasos de rueda derecho e izquierdo, a la misma velocidad, con la misma escala fija. La diferencia de amplitud a 12,25 Hz indicará la rueda.
Y una medición de control obligatoria después de la reparación: el mismo tramo de carretera, la misma velocidad, los mismos ajustes. Si el pico a 12,25 Hz cae al nivel de fondo, el defecto se ha eliminado objetivamente, no solo "parece más silencioso". Así es precisamente como funciona el diagnóstico predictivo en barcos, y este mismo principio es totalmente transferible a los coches.
Los scripts nvh_prep.py, nvh_analyze.py, y la descripción técnica completa del método se publican en GitHub: github.com/gptariacom/car-nvh-order-analysis (MIT).
Autor — ingeniero en Mind4Ship, diagnóstico predictivo de equipos marinos.
¿Te gusta este case?
Inicia un proyecto similar — describe «quiero lo mismo» y los Builders enviarán prototipos funcionales. El enlace a este case ya está en el brief.
Pedir un proyecto similar