Smartphone-Diagnose von Radgeräuschen: Sequenzielle Vibrationsanalyse eines Audi Q7 mittels KI Claude
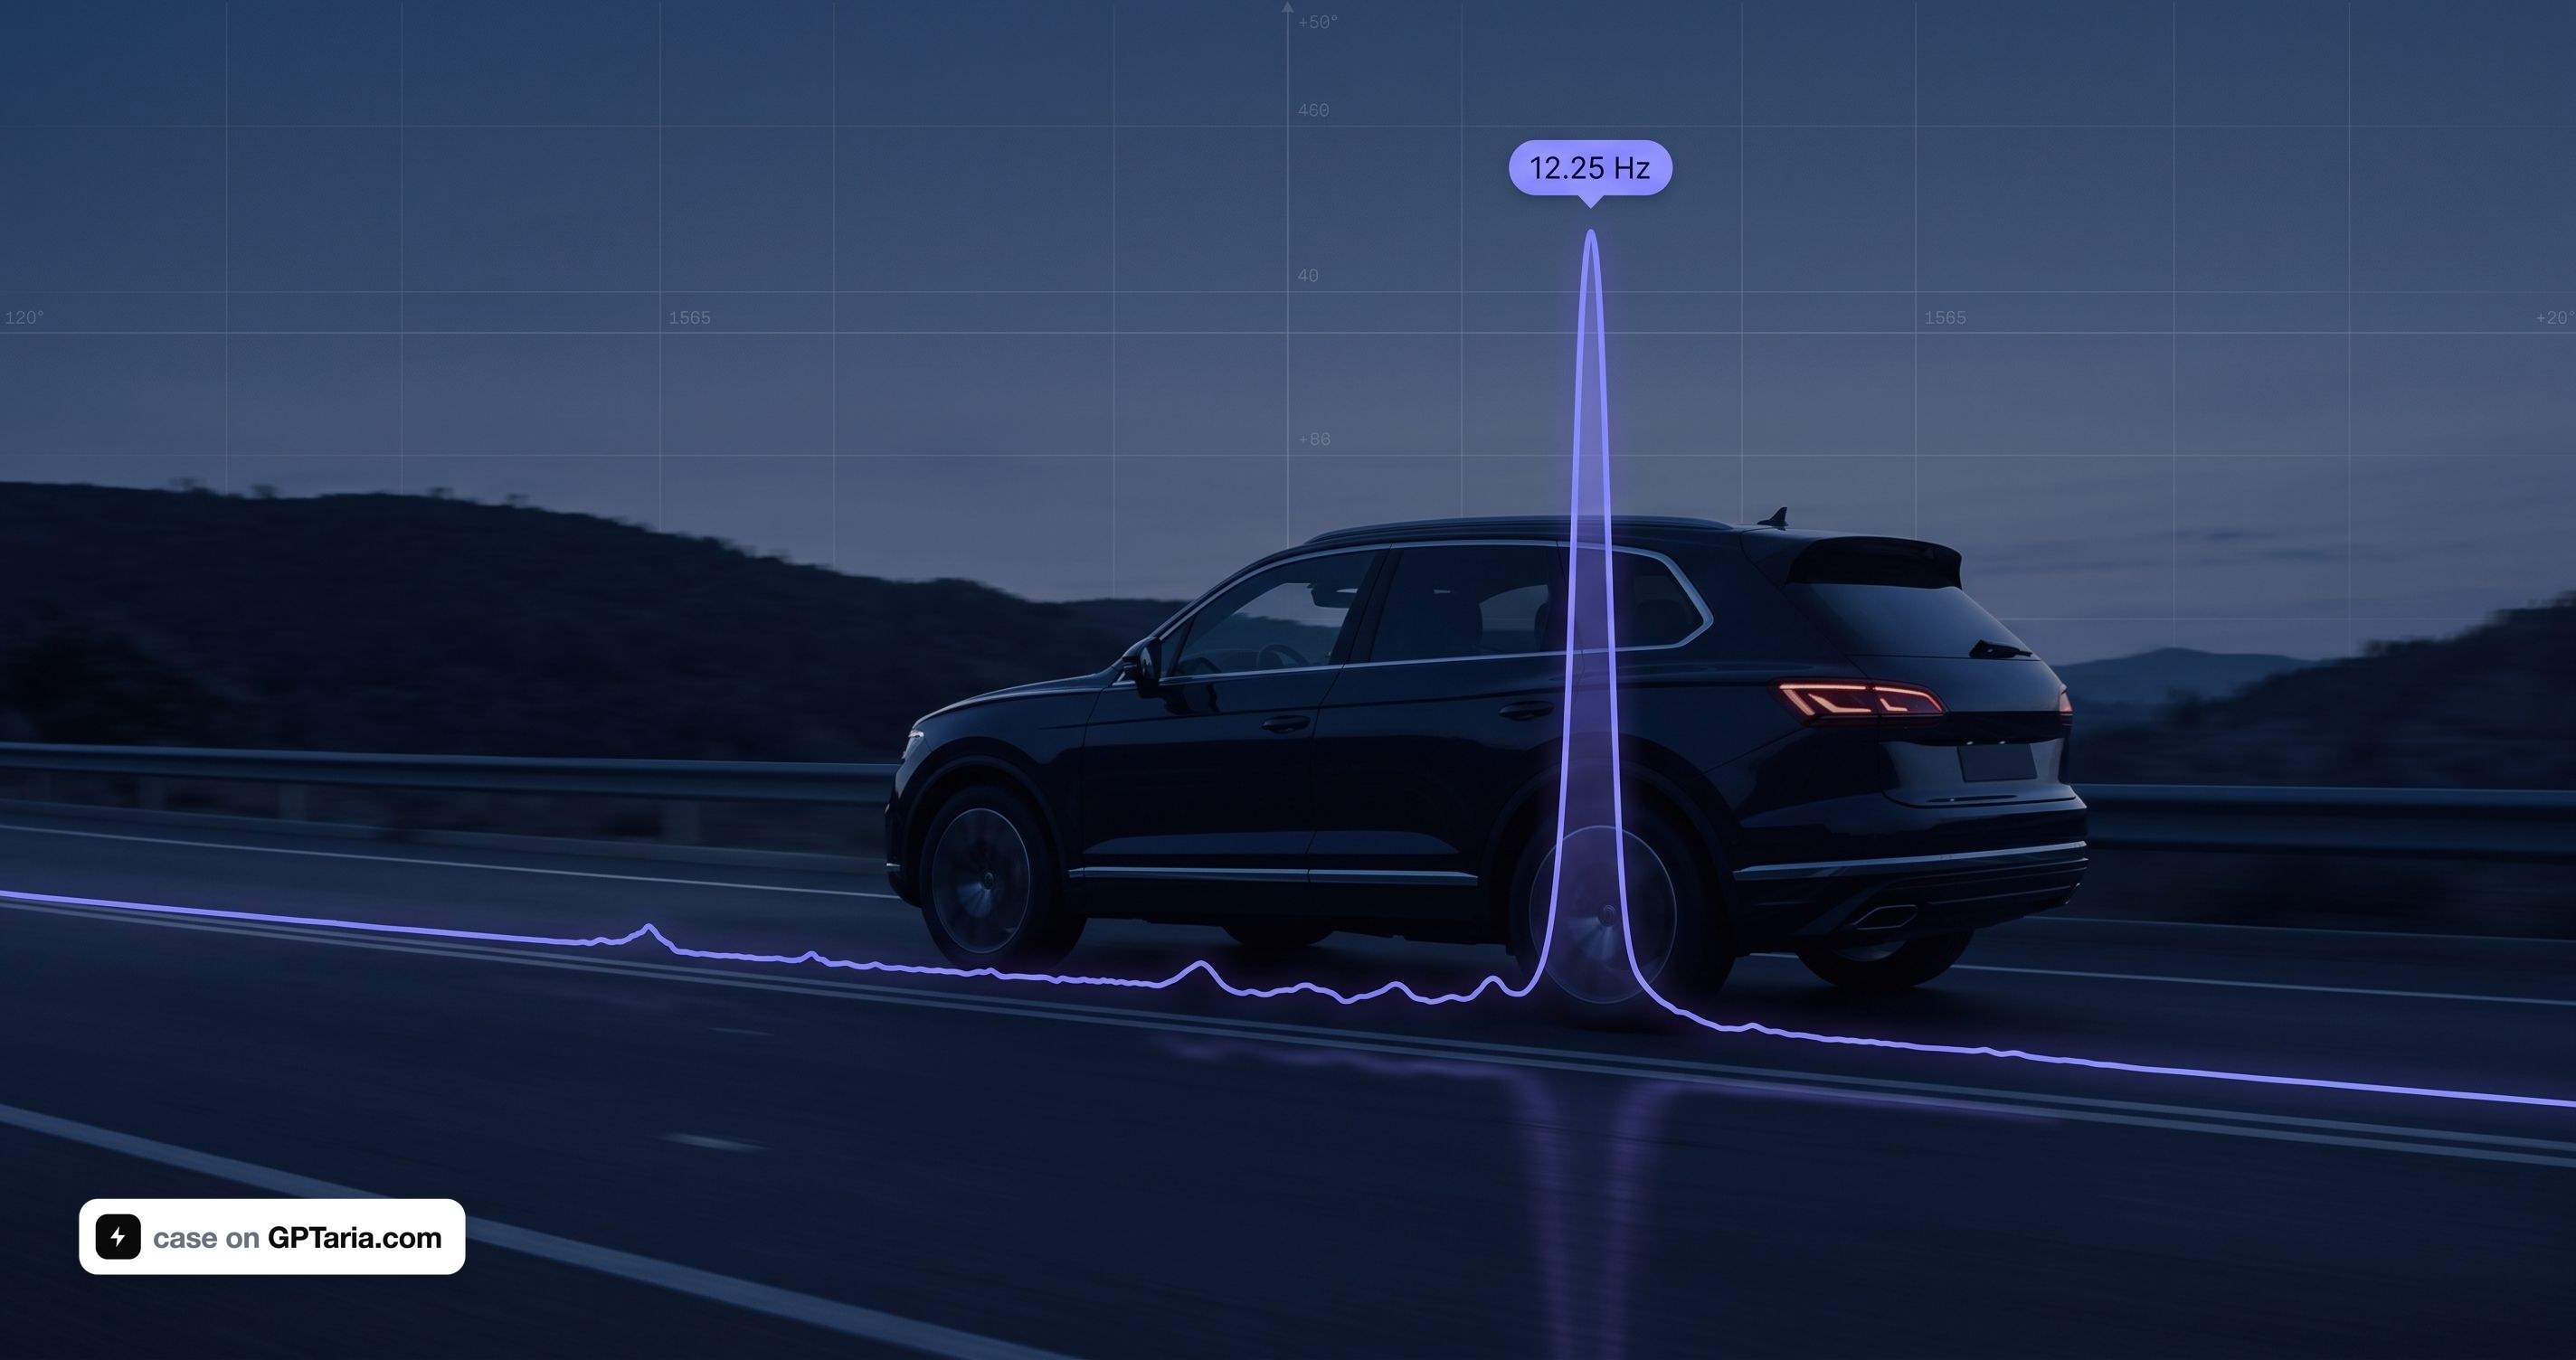

Die Methode ist universell und funktioniert bei jedem modernen Auto – BMW X5, Mercedes GLE, Range Rover, Tesla Model Y, Volvo XC90, Porsche Cayenne, VW Touareg, Ford Ranger, Toyota Land Cruiser. Die Marke spielt keine Rolle: Die Physik der Radrotation ist bei allen gleich.
Ein Problem, das die Bordelektronik nicht sieht
Ein modernes Premium-Auto ist vollgestopft mit Sensoren. Ein Audi Q7 4M erfasst die Geschwindigkeit jedes Rades 48 Mal pro Umdrehung, kennt die Längs- und Querbeschleunigung der Karosserie, die Fahrzeughöhe an vier Punkten und die Position jedes Pneumatikventils. Ein Diagnose-Scanner gibt Hunderte von Parametern in Echtzeit aus.
Dennoch ist das Bordnetz grundsätzlich nicht in der Lage, die Frage zu beantworten: „Warum tauchte bei 55 km/h ein Brummen auf?“
Der Grund liegt in der Architektur. Klopfsensoren am Motorblock sind Breitband-Piezo-Beschleunigungsmesser mit einer Bandbreite von 1–20 kHz, genau das Richtige für die Vibrationsanalyse. Das Steuergerät verarbeitet ihr Signal jedoch intern, in einem engen Fenster um den oberen Totpunkt jedes Zylinders, und gibt nur das Ergebnis aus: den Zündzeitpunkt-Korrekturwinkel. Über kein Protokoll ist ein Rohdatenstrom verfügbar.
Karosseriebeschleunigungssensoren sind als Werte zugänglich, werden aber über UDS-Anfrage-Antwort mit einer Rate von 5–20 Werten pro Sekunde für alle Parameter kombiniert ausgelesen. Nach dem Nyquist-Shannon-Abtasttheorem liegt die Obergrenze bei 2–10 Hz. Ein Radfehler bei 50 km/h liegt im Bereich von 6–25 Hz. Aufgrund der um eine Größenordnung zu geringen Abtastrate ist es physikalisch unmöglich, ein Spektrum zu konstruieren.
Die Schlussfolgerung, die man sich sofort bewusst machen sollte: Die serienmäßige Fahrzeugelektronik ist für die Regelung ausgelegt, nicht für die Vibrationsanalyse. Dies ist keine Einschränkung eines bestimmten Scanners, sondern der Automobil-Datenbus-Architektur selbst. Das Bordnetz kann und sieht keine mechanischen Rollfehler.
Hier kommen externe Messung und KI-Verarbeitung ins Spiel.
Warum ich mich damit beschäftigt habe
Ich arbeite als Ingenieur bei Mind4Ship, einem Unternehmen, das sich auf die vorausschauende Diagnose von Schiffsanlagen spezialisiert hat. Wir befestigen industrielle Geräusch- und Vibrationssensoren an Lagern, Getrieben und Wellen, erfassen Spektren, lassen sie durch Algorithmen laufen und prognostizieren Ausfälle, bevor sie auftreten. Ein Lagerschaden ist Wochen vor dem Ausfall sichtbar – durch charakteristische Stoßimpulse im Hüllkurvenspektrum.
Als bei meinem eigenen Audi Q7 3.0 TDI mit Luftfederung ein Brummen im Bereich des rechten Hinterrads auftrat, war meine Reaktion professionell: Das ist genau die Aufgabe, die ich bei der Arbeit löse, nur mit einem anderen Objekt.
Aber etwas anderes faszinierte mich. Könnte dasselbe mit alltäglichen Werkzeugen erreicht werden? Ohne industrielle Beschleunigungsmesser für je 600 €, ohne Analysator, ohne Servicetechniker. Ein Smartphone, Schulphysik und moderne KI – würde das ausreichen, um das Problem vor dem Werkstattbesuch zu diagnostizieren?
Hier ist, wie es herauskam.
Die erste Sackgasse: Apps, die „sich selbst diagnostizieren“
YouTube ist voll von Videos über NVH (Noise, Vibration, Harshness)-Anwendungen. Man installiert eine auf dem Handy, fährt los, und die App sagt: „Sie haben eine Unwucht vorne links.“ Klingt super.
Ich habe mir die beliebteste angesehen – NVH by Vibrate Software, 99,99 $. Sie verfügt über eine Datenbank mit 276 Vibrationsquellen, fertige Urteile wie „Ursache – Folge – Lösung“. Die iOS-Version wird aktualisiert, hat Modelldatenbanken bis 2026 und unterstützt 303 Elektrofahrzeuge.
Und hier ist die erste wichtige Entscheidung, die die gesamte Methode im weiteren Verlauf bestimmt hat.
Eine solche App verkauft einen Referenzführer, keine Messung. Sie nimmt ein Spektrum, findet die dominante Ordnung, schlägt sie in ihrer Datenbank nach und liefert eine Liste mit Dutzenden möglicher Ursachen. Sie wird Ihnen nicht sagen, aus welcher Ecke des Autos die Vibration kommt. Sie wird keine Rohdaten liefern. Sie wird Ihnen nicht erlauben, Ihre eigene Hypothese zu testen.
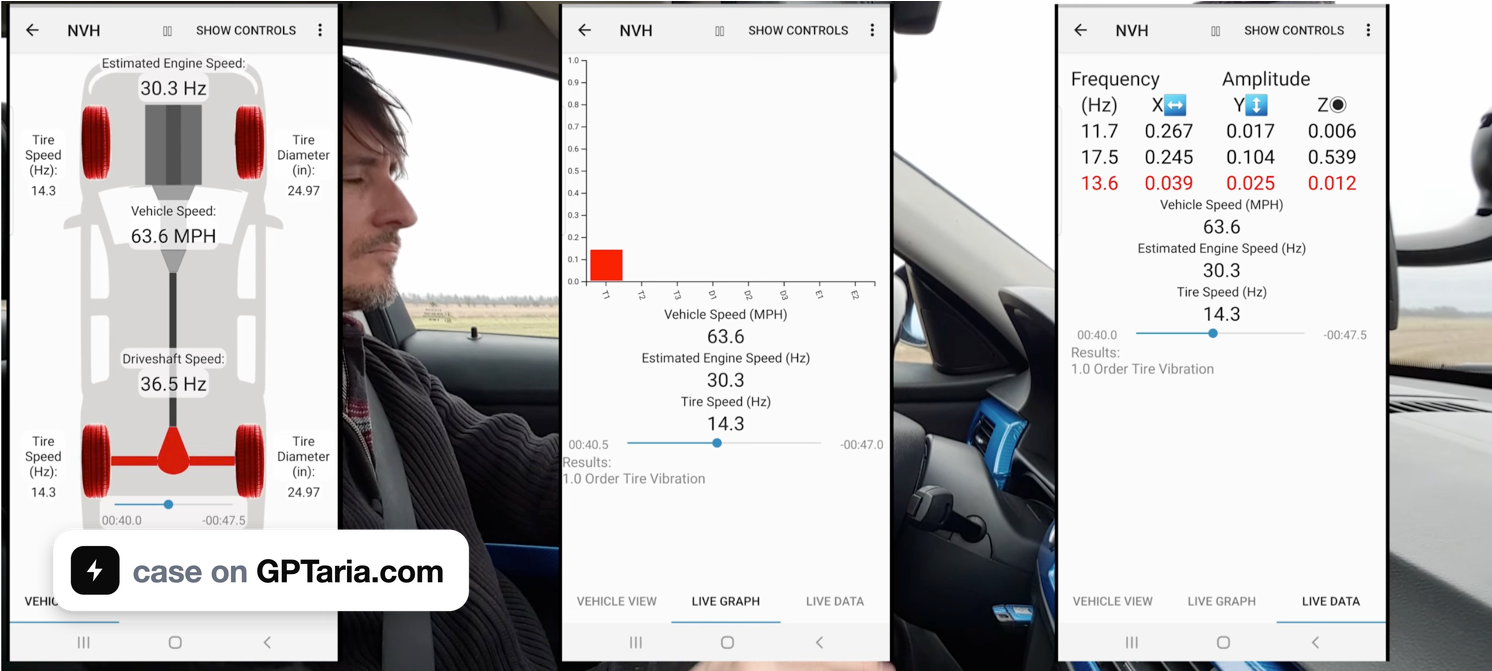
Als KI-Spezialist verstand ich: Ich brauche einen Rohbeschleunigungsmesser-Stream. Damit kann ich die Daten mit jedem Algorithmus verarbeiten und eine genauere Antwort erhalten als jede vorgefertigte Datenbank. Ohne ihn bin ich ein Geisel fremder Schwellenwerte und Logik.
Daher entschied ich mich anstelle eines 99-Dollar-Referenzführers für ein 12-Euro-Werkzeug.
Auswahl des Werkzeugs: Eine App, die einfach Daten aufzeichnet
Ich entschied mich für CarNVH (Android, com.motordoktor.carnvh). Die Wahl war rein technisch:
| CarNVH Pro 12 € | NVH Vibrate 99 $ | |
|---|---|---|
| Export von Rohdaten | Ja | Nein |
| Hüllkurvenspektrum | Ja | Nein |
| Spektrale Kurtosis | Ja | Nein |
| Mikrofon bis 10 kHz | Ja | Nein |
| Ordnungen pro Umdrehung | Ja | Nein |
| 2D-Spektrogramm | Ja | Nein |
| „276 Ursachen“-Datenbank | Nein | Ja |
Der achtfache Preisunterschied – und das günstigere Werkzeug ist objektiv reichhaltiger an Messfähigkeiten. Hüllkurvenanalyse und Kurtosis, die zur Erkennung von Lagerschäden verwendet werden, fehlen in der teuren App vollständig.
Hardware-Check – Der Schritt, den jeder überspringt
Ich habe kein neues Handy für die Aufgabe gekauft. Ich hatte ein Samsung Galaxy A51 herumliegen – es war mein Ersatzgerät, nachdem ich auf ein neues Hauptgerät umgestiegen war. Ein idealer Kandidat: ein dediziertes Gerät, das ich bedenkenlos auf den Kofferraumboden kleben konnte.
Aber bevor ich für die App bezahlte, musste ich sicherstellen, dass die Hardware geeignet war.
Aufgabe: Ermittlung der tatsächlichen Abtastrate des Beschleunigungsmessers. Spezifikationen lügen oft – Hersteller begrenzen die Frequenz auf der Systemebene bei Mittelklassemodellen häufig, auch wenn der Chip selbst Tausende von Hz leisten kann. Außerdem begrenzt das System ab Android 12 standardmäßig die Sensoren auf 200 Hz.
Werkzeug: Die kostenlose App phyphox, Experiment „Acceleration Spectrum“. Sie zeigt die Datenerfassungsrate direkt an, keine Berechnungen erforderlich.
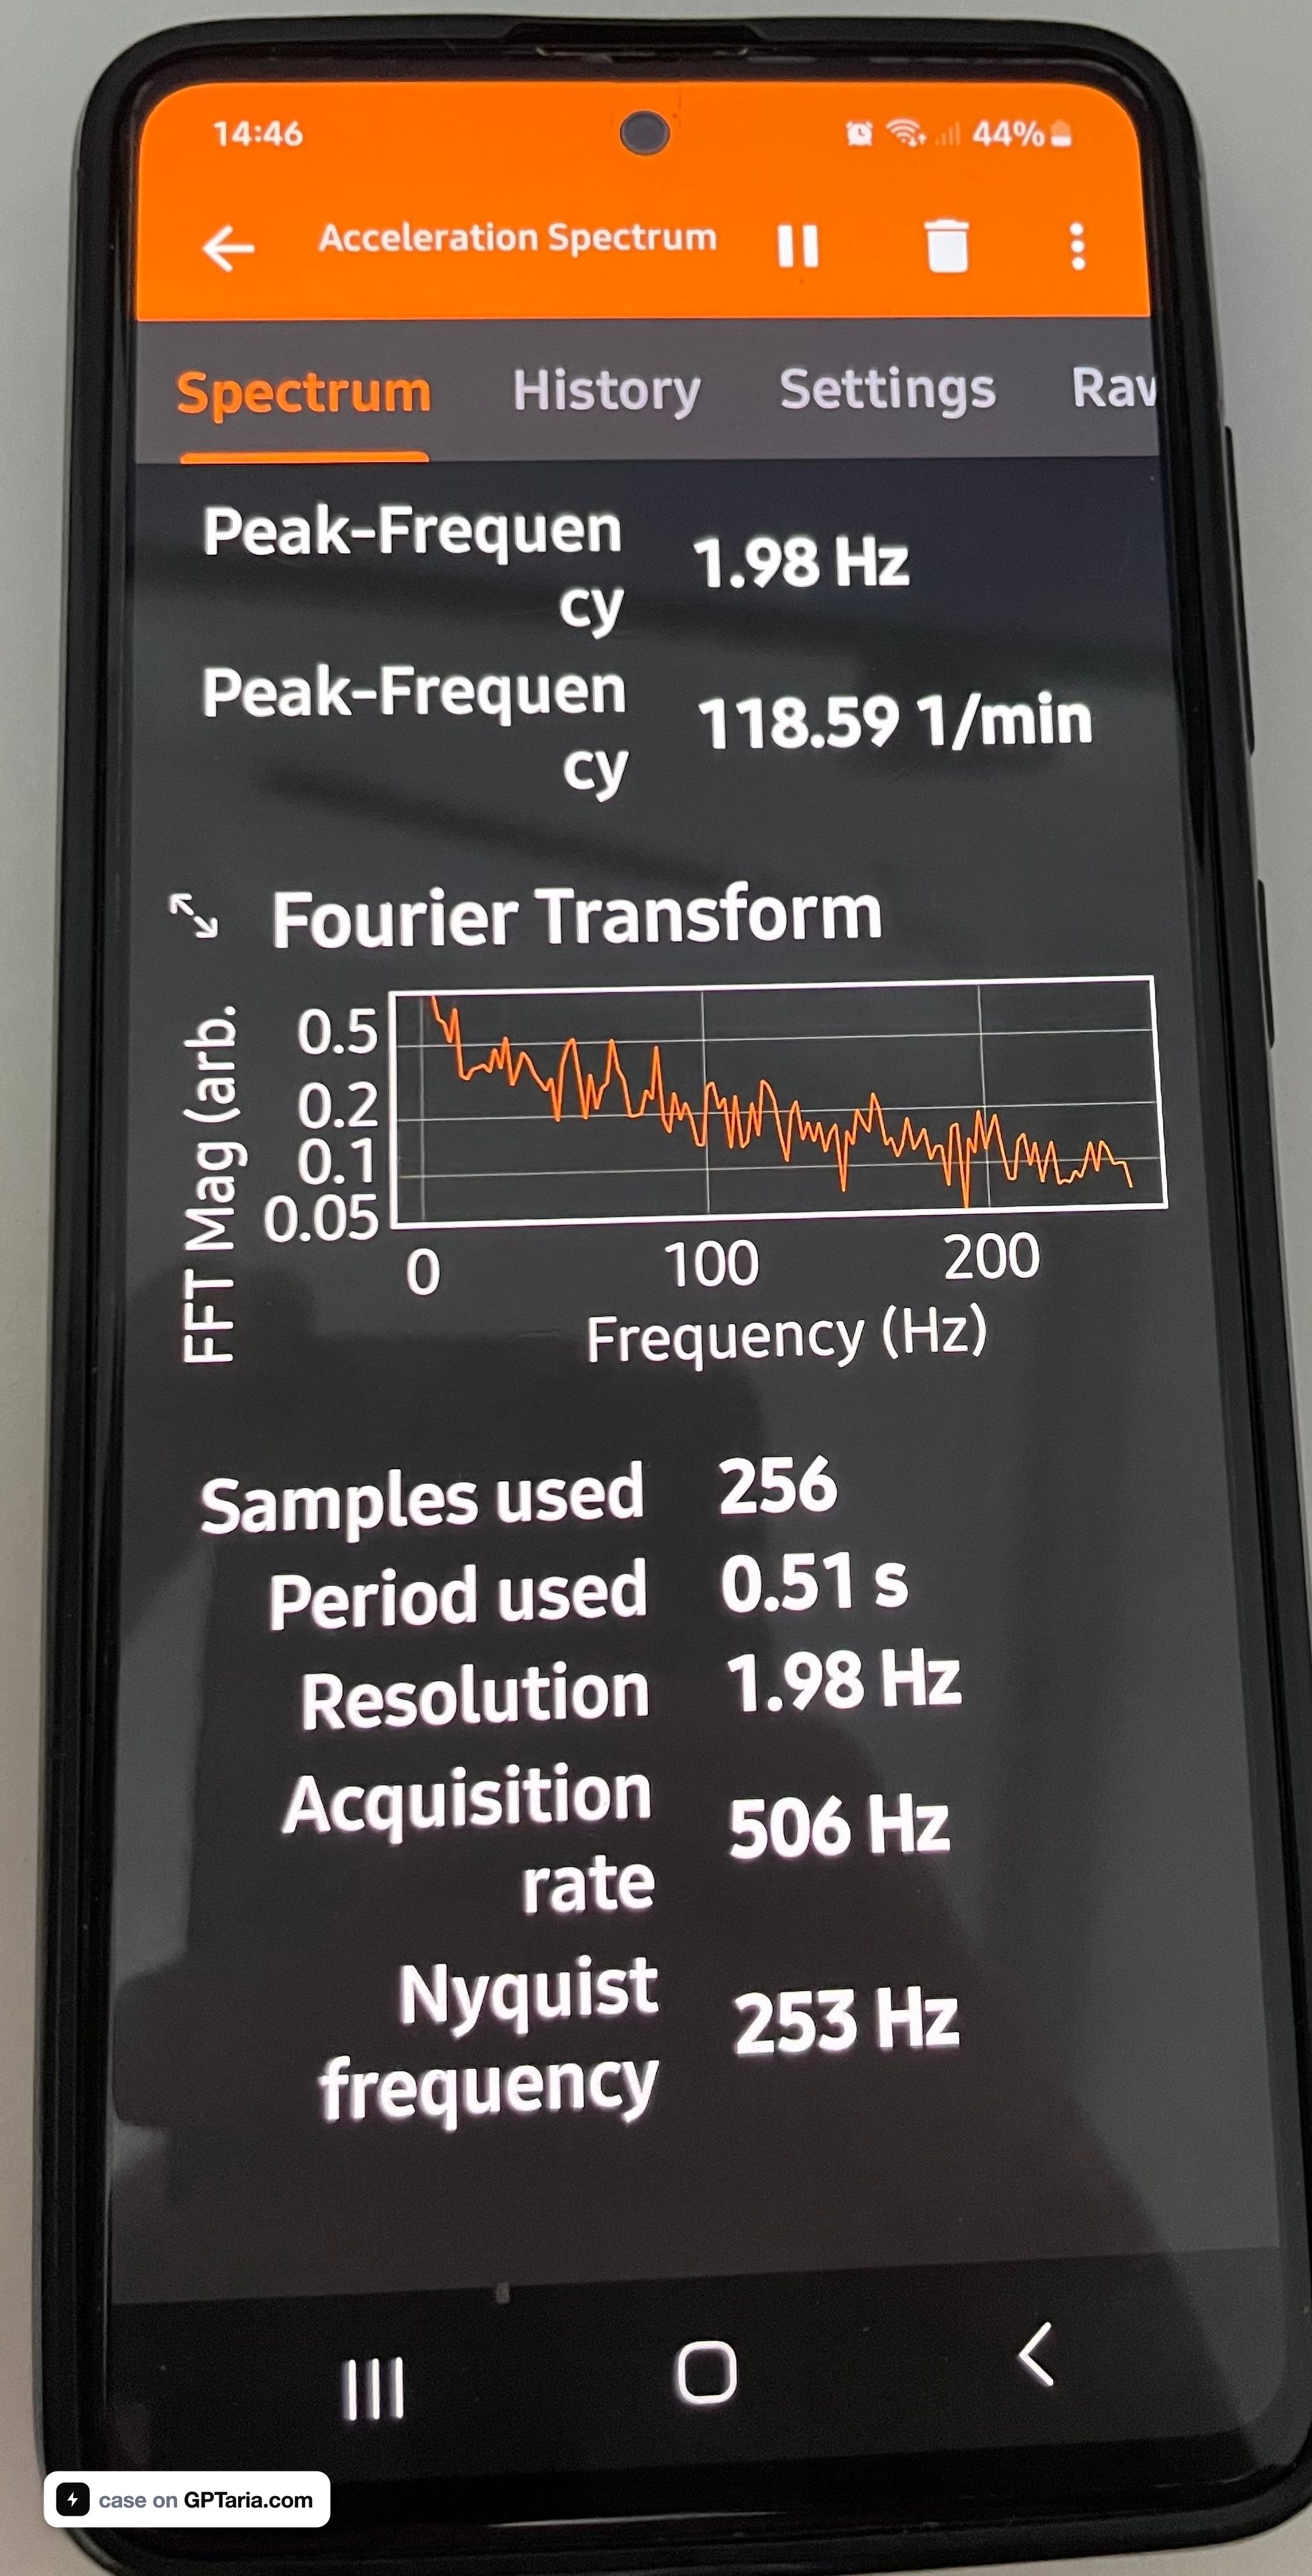
Ergebnis auf dem A51: 506 Hz, Nyquist-Frequenz 253 Hz.
Prüfen wir, ob das ausreicht. Für einen Q7 auf 255/55 R19 bei 55 km/h dreht sich das Rad 6,65 Mal pro Sekunde:
| Quelle | Frequenz |
|---|---|
| 1× Radumdrehung | 6,6 Hz |
| 3. Ordnung der Radumdrehung | 20 Hz |
| Lager, Außenring | 23–30 Hz |
| Antriebswelle | 40–60 Hz |
| Motor 2× bei 2500 U/min | 83 Hz |
Alles Notwendige liegt unter 100 Hz. Nyquist benötigt 200 Hz; wir haben 506 Hz – ein fünffacher Puffer. Das Telefon ist geeignet; nichts muss gekauft werden.
Schlussfolgerung für Nachahmer der Methode: Zuerst mit phyphox messen, dann die Software bezahlen. Fünf Minuten Prüfung entscheiden, ob Sie eine Messung oder Müll erhalten.
Einstellungen, die den Unterschied machen
CarNVH hat eine Checkbox „Hohe Abtastrate anfordern“. Dies fordert die Systemberechtigung HIGH_SAMPLING_RATE_SENSORS an. Ohne diese begrenzt Android den Stream auf 200 Hz, unabhängig von den Hardwarefähigkeiten.
Weitere kritische Einstellungen:
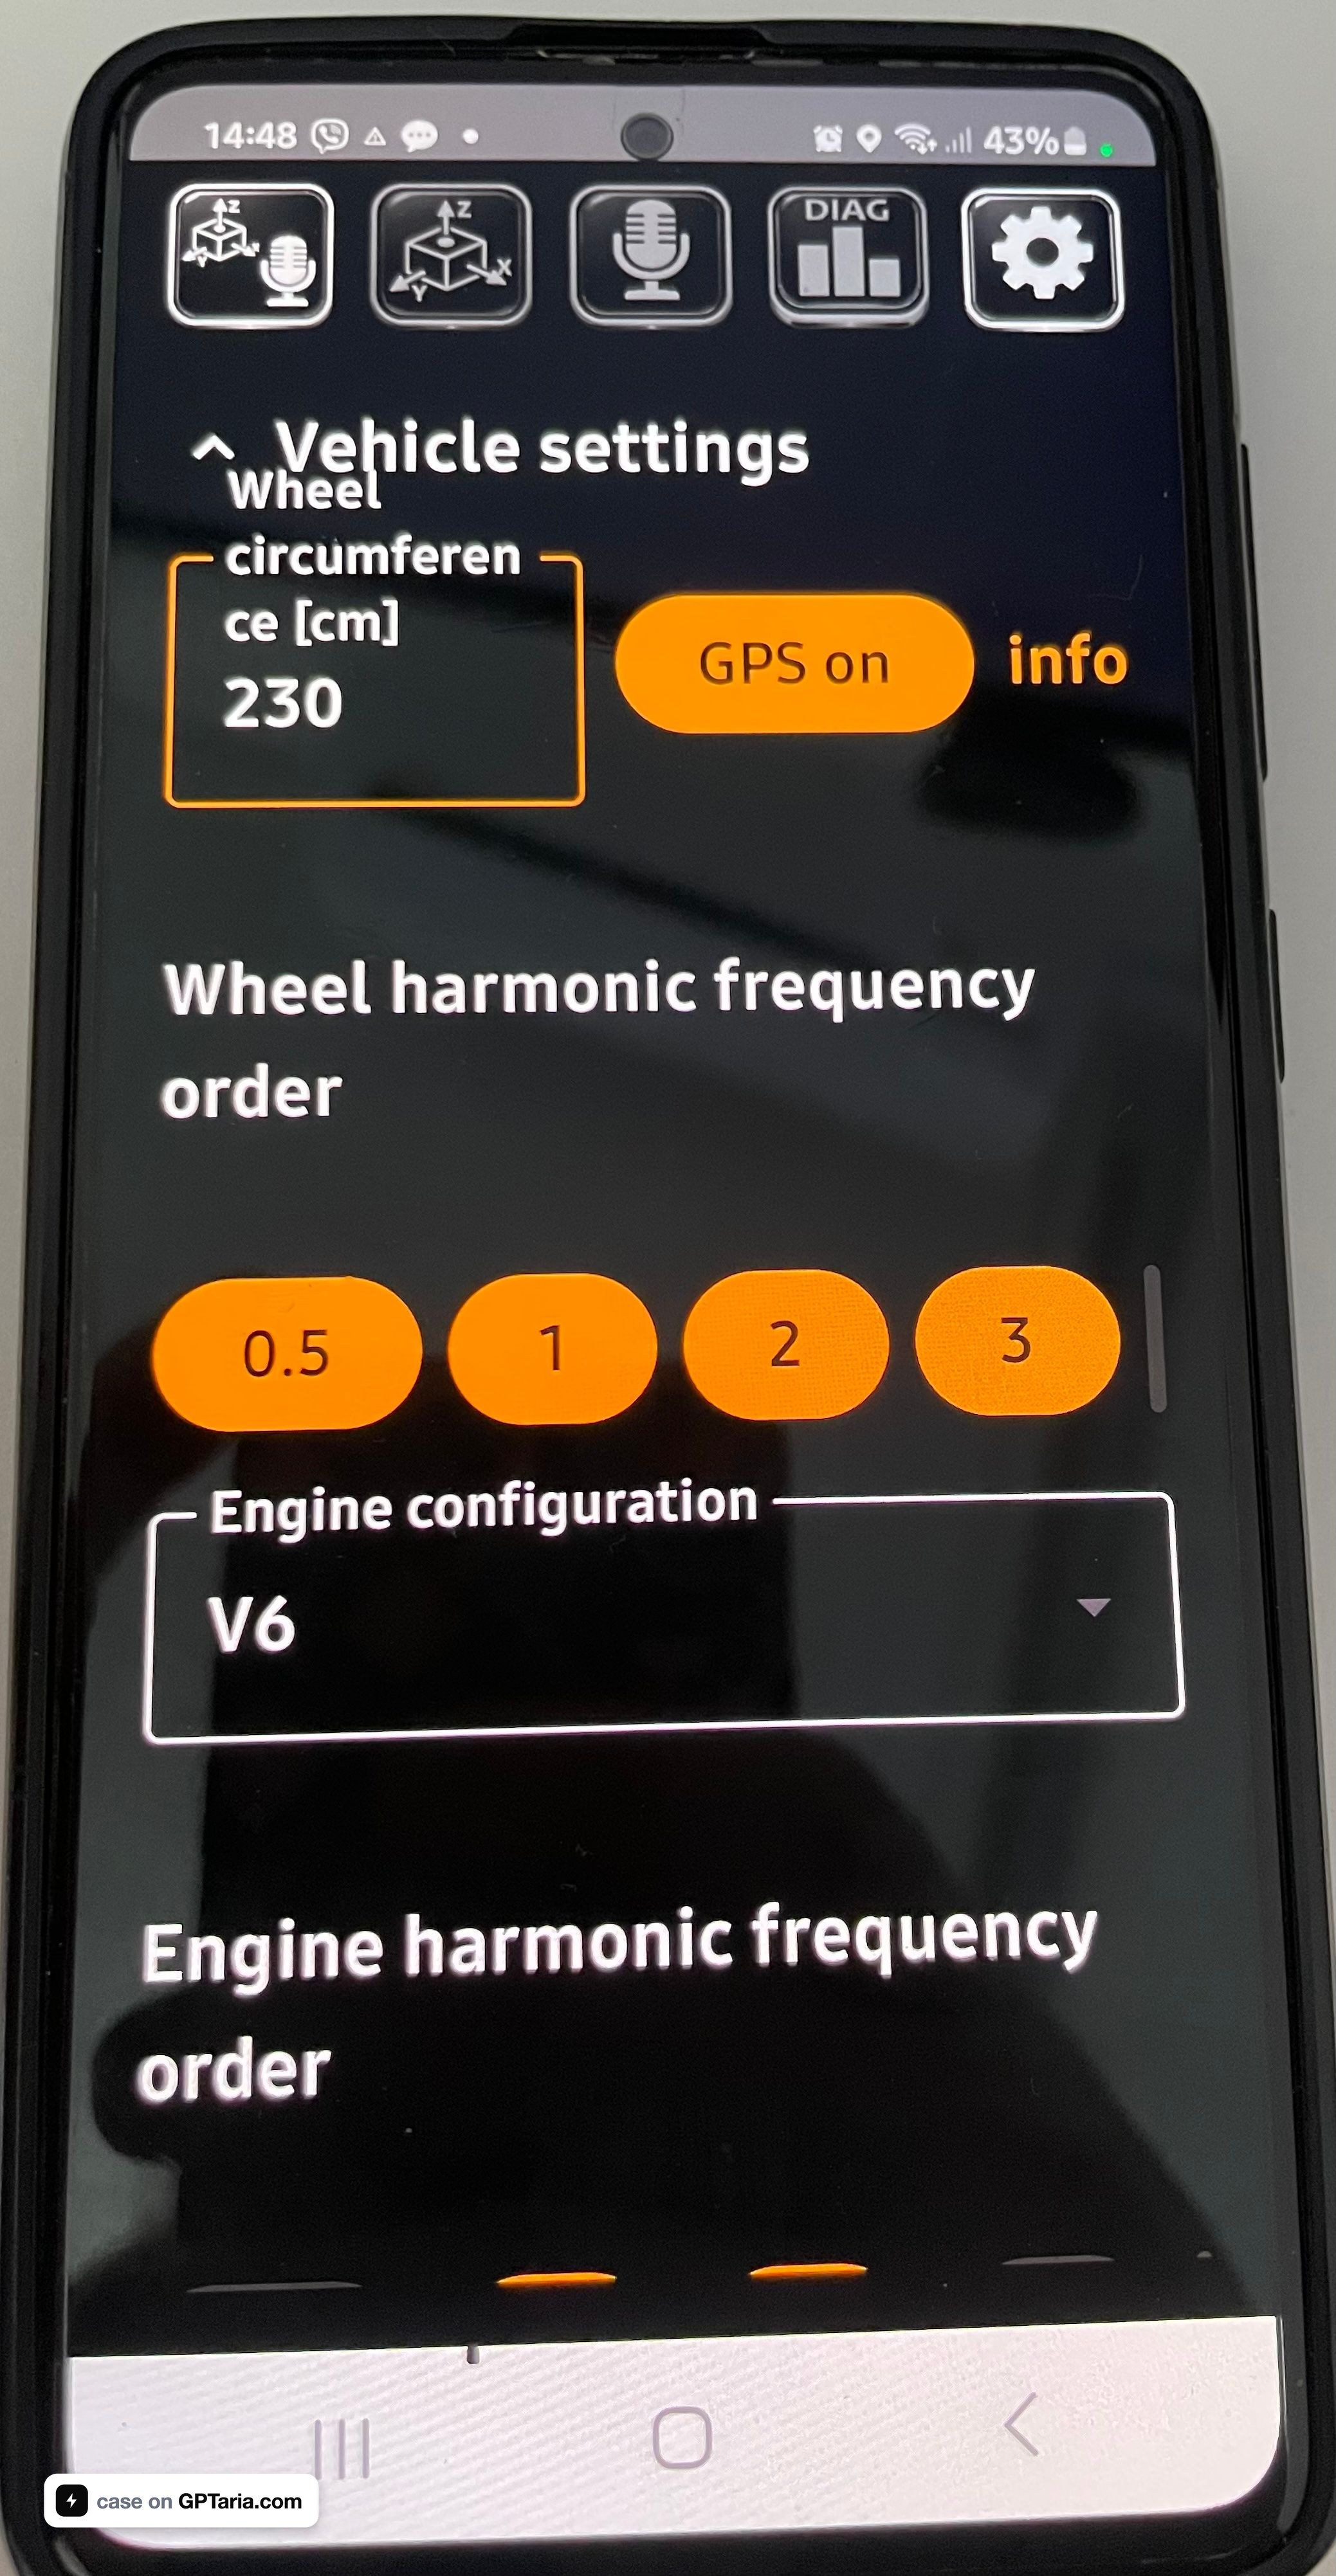
- Radumfang. Für 255/55 R19: Durchmesser = 19 × 25,4 + 2 × (255 × 0,55) = 763,6 mm, geometrischer Umfang 2399 mm, Arbeitsumfang mit Lastabsenkung ≈ 2300 mm
- Radordnungen: 0,5, 1, 2, 3 aktivieren – sonst zeigt die App nur einen Marker für die erste Ordnung an.
- Logarithmische X-Achse – deaktivieren für Vibrationsanalyse (auf linearer Skala bilden Harmonische einen gleichmäßigen Kamm, der sofort sichtbar ist) und aktivieren für Geräuschanalyse (die 10 Hz–10 kHz abdeckt).
- Autoscale Y – deaktivieren, auf 0,2 m/s² fixieren. Andernfalls können zwei Aufnahmen nicht nach Amplitude verglichen werden.
- Anzahl lokaler Maxima: 5
Montage
Dies ist die halbe Messgenauigkeit und wo die meisten Fehler gemacht werden.
Das Telefon wird steif am Boden oder Schweller befestigt, Bildschirm nach oben, Längsseite nach vorne, mit 3M VHB doppelseitigem Klebeband oder starkem Klettverschluss.
Der Montageort bestimmt das Ergebnis. Bei meiner ersten Fahrt habe ich das Telefon in der Mitte des Kofferraumbodens platziert – das war ein Fehler, den man vermeiden sollte.
Die Mitte des Kofferraums ist von beiden hinteren Radkästen gleich weit entfernt, sodass Vibrationen von den linken und rechten Rädern dort mit etwa gleicher Intensität ankommen. Eine solche Aufnahme beantwortet Fragen wie „Gibt es einen Defekt?“, „Welche Ordnung hat er?“ und „Hängt er mit dem Motor zusammen?“, aber sie beantwortet nicht, welches der beiden Räder schuld ist. Dies erfordert eine weitere Fahrt später.
Der richtige Ansatz von Anfang an:
- Erste Aufnahme – Telefon nahe am Radkasten platziert, von dem das Geräusch vermutet wird. Nicht in der Mitte, sondern so weit wie möglich zum vermuteten Rad verschoben, innerhalb der Grenzen des Kofferraumbodens.
- Zweite Aufnahme – nahe am gegenüberliegenden Radkasten. Gleiche Strecke, gleiche Geschwindigkeit, gleiche feste Y-Skala, gleiche Telefonorientierung.
Der Vergleich der Amplitude bei der Ziel-Frequenz zwischen den beiden Aufnahmen verrät die Seite: wo sie höher ist, dort ist der Defekt. Der Unterschied ist in der Regel multiplikativ, was Fehler erschwert.
Autoscale muss für beide Aufnahmen deaktiviert sein – andernfalls passt die App die Skala für jede Fahrt separat an, was den Vergleich bedeutungslos macht.
Was nicht funktioniert: Saugnapfhalterungen und flexible Schwanenhälse (mechanische Filter, die alles über 20 Hz abschneiden und ihre eigene Resonanz hinzufügen), Sitze und Teppichböden (Schaum dämpft genau den gewünschten Bereich), Hände (Handzittern erzeugt einen stabilen 8–12 Hz Peak – das habe ich beim allerersten Test gesehen).
Achsen nach Montage: Z vertikal – primär für Lager und Rundlauf; Y entlang der Fahrzeuglängsachse; X quer, wichtig für den Lastübertragungstest.
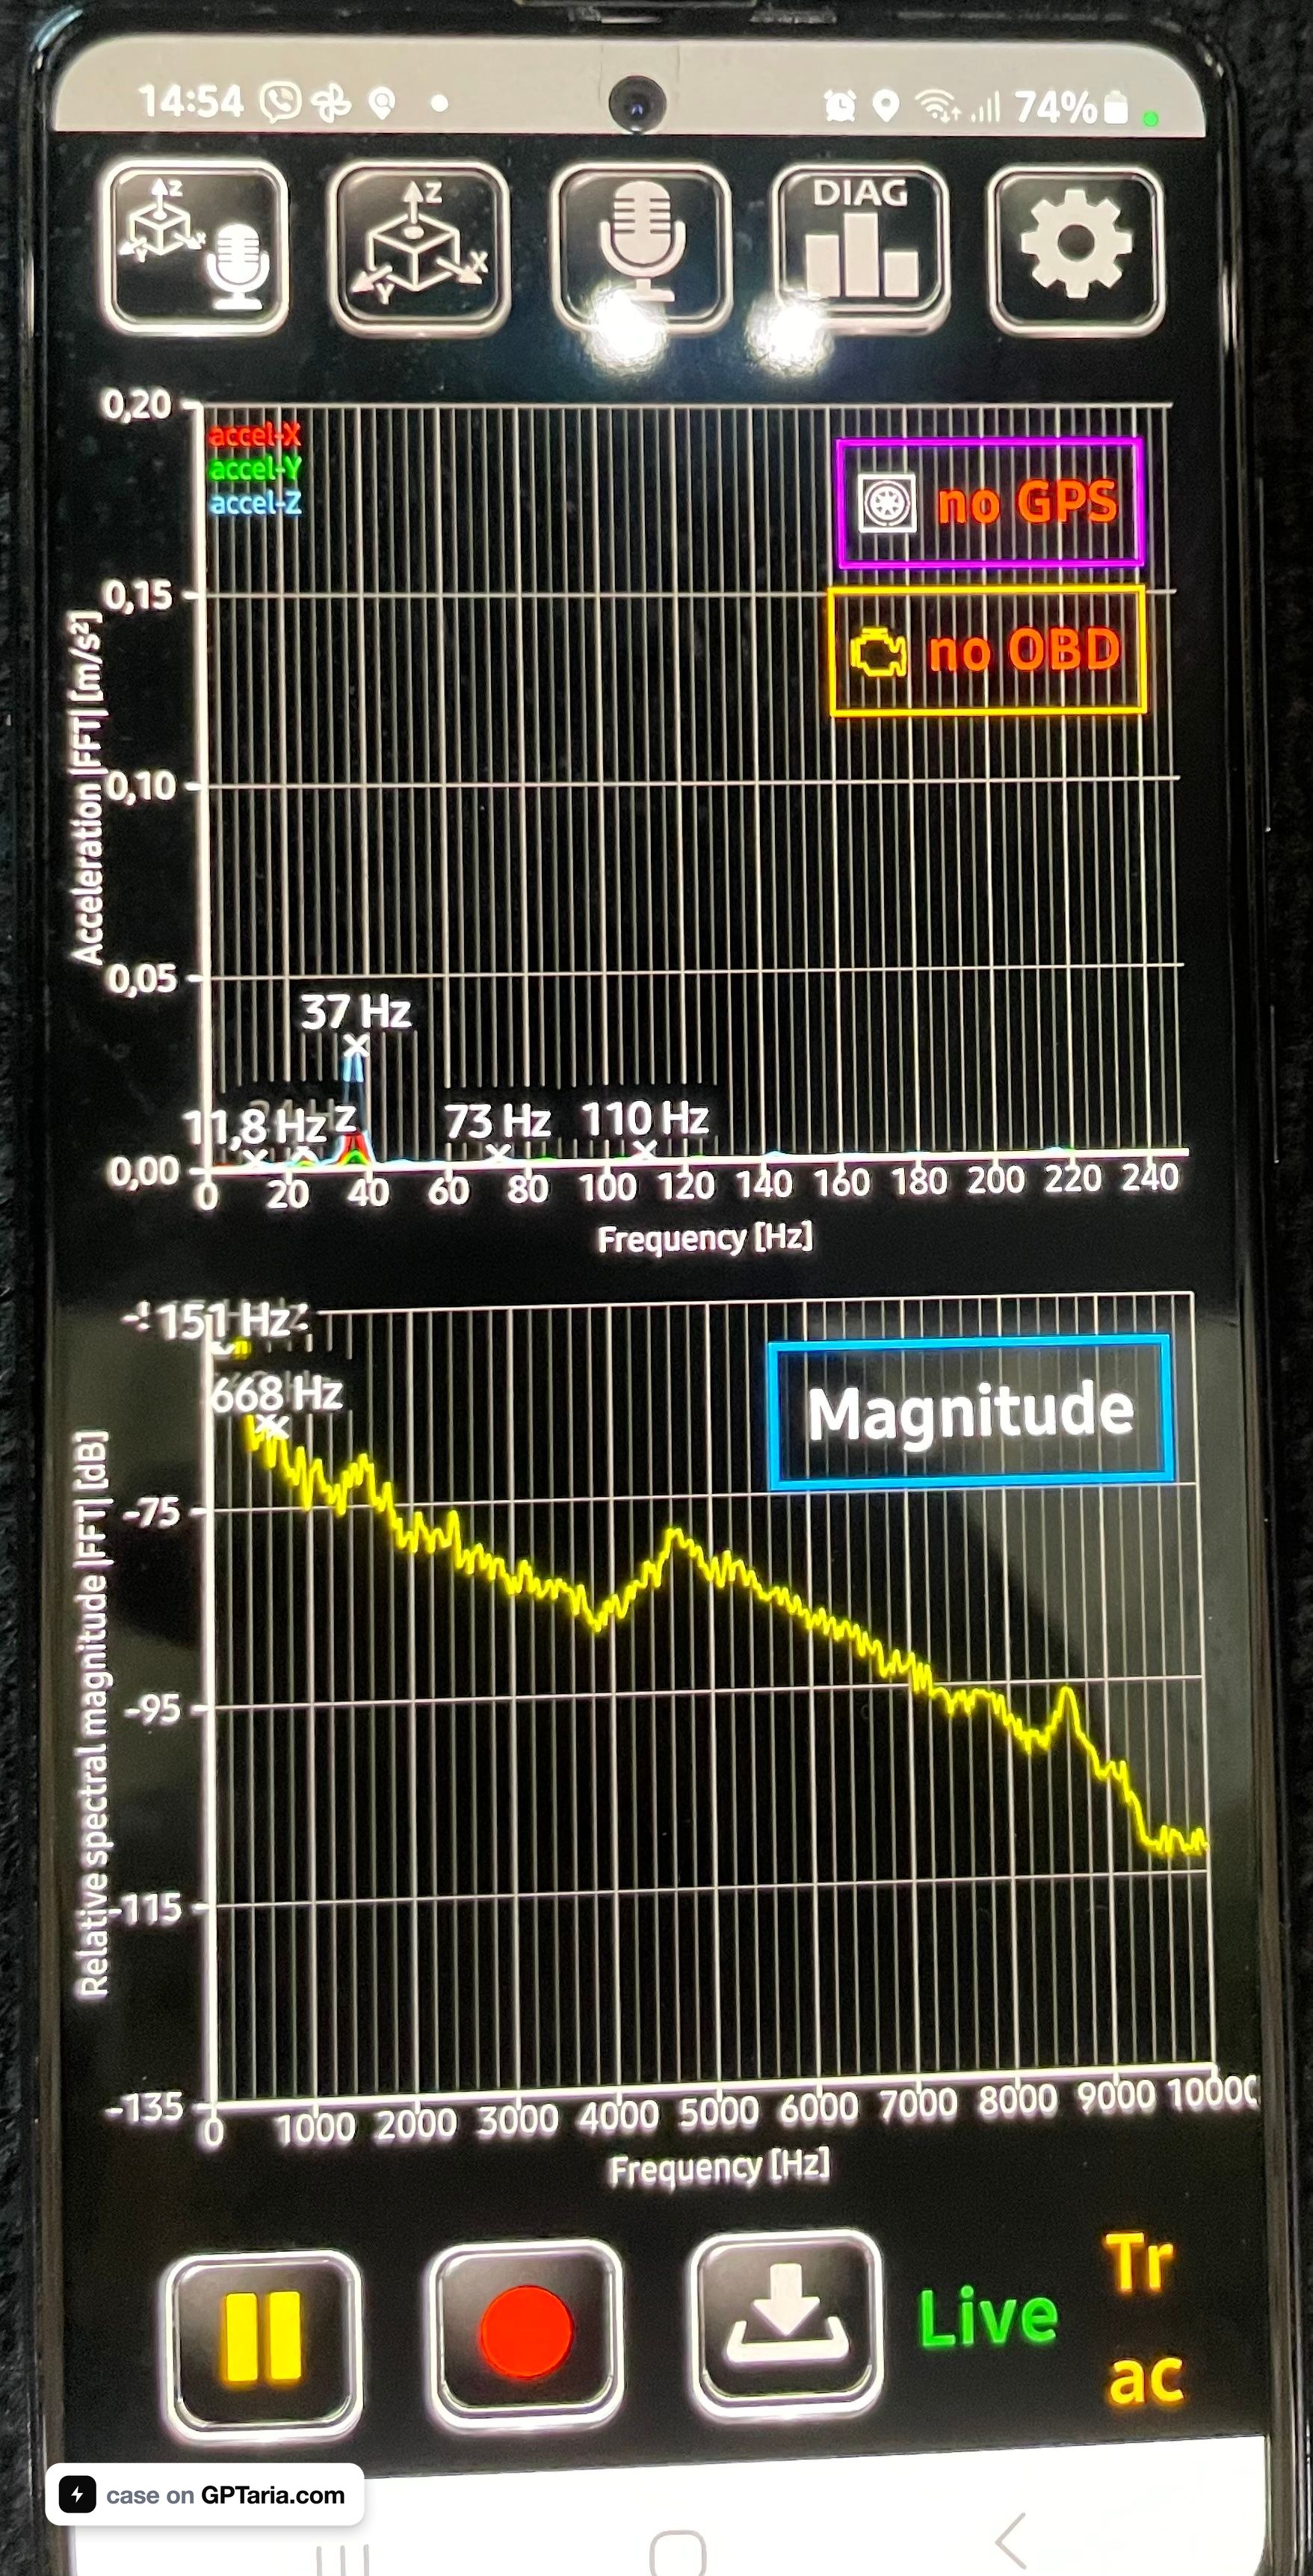
Aufnahme: Route und erste Fallstricke
Das Verfahren ist einfach: Aufnahme im Stand starten, die Route abfahren, ohne das Telefon zu berühren, zurückkehren, stoppen, speichern. Es ist nicht nötig, die Fahrt in Dateien aufzuteilen – alles wird später nach Zeit und Drehzahl analysiert.
Eine 4–6-minütige Route:
| Segment | Aktion | Was es offenbart |
|---|---|---|
| 0–1 Min | Stationär, Motor läuft | Basislinie, Motorharmonische |
| 1–2 Min | Sanftes Beschleunigen | zeigt, ob der Peak linear wächst oder eine Resonanzwelle ist |
| 2–3 Min | Konstante Geschwindigkeit, glatter Asphalt | sauberes Spektrum |
| 3–4 Min | Ausrollen im Leerlauf | trennt Rollgeräusche von Getriebegeräuschen |
| 4–5 Min | Konstante Geschwindigkeit, rauer Asphalt | wo der Defekt hörbar ist |
| 5–6 Min | Sanfte S-Kurven links und rechts | Lastübertragung, Bestimmung der Seite |
Erster Fallstrick: Die Datei war 145,7 MB für 4,2 Minuten. Textformat, volle Float-Genauigkeit, drei Achsen bei 500 Hz plus ein Mikrofon bei 5,7 kHz. Dies kann nicht in einen KI-Chat hochgeladen, in Excel geöffnet oder manuell verarbeitet werden.
Zweiter Fallstrick: GPS wurde nicht aufgezeichnet. Die App hatte keine Berechtigung für präzise Standortdaten. Nur die Motordrehzahl wurde über den OBD-Adapter aufgezeichnet – 679 Werte bei einer Frequenz von 3 Hz.
Beide Probleme wurden programmatisch gelöst, und das zweite erwies sich unerwartet als Geschenk.
Werkzeug 1: Datenaufbereitung
Ich habe ein Skript nvh_prep.py geschrieben (Code im Repository der Methode). Die Aufgabe ist, 145 MB Rohdaten in wenige Megabyte für die Analyse umzuwandeln, ohne etwas zu verlieren.
Was es tut:
Parst das Format. CarNVH schreibt .txt mit Semikolon-Trennzeichen ohne Anführungszeichen und .csv mit Komma und Anführungszeichen für Datenfelder. Das Skript erkennt das Format automatisch.
Verknüpft überlappende Frames. Die App schreibt keinen kontinuierlichen Stream, sondern Fenster von 256 Samples mit einem Schritt von etwa 52 ms. Benachbarte Fenster überlappen sich: Jedes enthält nur 26 neue Samples von 256. Das Skript findet den Versatz per Korrelation und rekonstruiert ein kontinuierliches Signal.
Berechnet die tatsächliche Abtastrate. Nicht nach Gesamtdauer (die aufgrund von Jitter überschätzt), sondern nach dem Verhältnis von „neuen Samples pro Frame“ zur Zeit zwischen den Frames. Das Ergebnis war exakt 500,0 Hz – das bedeutet, die hohe Abtastrate funktionierte tatsächlich.
Verwirft das Mikrofon. Es nimmt den größten Teil des Volumens ein, während der Beschleunigungsmesser der entscheidende Kanal ist, um zwischen Rad-/Reifengeräuschen und Lagerschall zu unterscheiden.
Schneidet in Segmente von 20 Sekunden, gleichmäßig über die Aufnahme verteilt, und speichert separat alle OBD-Aufnahmen vollständig.
Ergebnis: statt 145,7 MB ein 17 KB großer Bericht, 2,6 MB Segmente und 20 KB OBD-Daten.
Werkzeug 2: Ordnungsanalyse
Das zweite Skript, nvh_analyze.py, führt die eigentliche Diagnose durch. Die Logik folgt vier Schritten.
Schritt 1. Motor-U/min-Korrelationstest
Die Kernidee der gesamten Methode, und sie liefert eine Antwort vor jeder Spektralanalyse.
Alle Vibrationsquellen werden in zwei Klassen eingeteilt: solche, die an die Motordrehzahl gebunden sind (Lager, Dämpfer, Aggregate, Auspuff) und solche, die an die Fahrzeuggeschwindigkeit gebunden sind (Räder, Reifen, Lager, Antriebswelle).
Sie können mit einem einzigen Manöver getrennt werden – einem Kickdown. Bei plötzlicher Beschleunigung verdoppelt sich die Drehzahl, während sich die Geschwindigkeit über ein paar Sekunden kaum ändert. Wenn die Peak-Frequenz der Drehzahl folgt, stammt die Quelle aus dem Motor. Wenn sie bleibt, stammt die Quelle aus den rollenden Komponenten.
Hier sind die Ergebnisse meiner Daten:
| Segment | U/min | Peak-Frequenz |
|---|---|---|
| 3 | 1184 → 2418 | 13,00 → 13,00 Hz |
| 6 | 777 → 2070 | 5,00 → 11,00 Hz |
| 2 | 717 → 1788 | 25,00 → 14,50 Hz |
Durchschnittliche U/min-Erhöhung: ×2,39. Durchschnittliche Frequenzverschiebung: ×1,00.
Die Drehzahl verdoppelte sich mehr als – die Frequenz verschob sich nicht. Motor, Getriebe und Antriebswelle sind in einer Iteration ausgeschlossen, ohne Demontage.
Schritt 2. Ordnungsanalyse
Als Nächstes wird ein Segment mit konstanter Geschwindigkeit genommen – das Skript wählt es anhand des Kriteriums „maximale Amplitude bei minimaler U/min-Variation“ aus. Bei mir waren das 20 Sekunden bei 51 km/h.
Das Spektrum wird nach Vielfachen der Radumdrehungsfrequenz zerlegt:
Ordnung   Frequenz       Z        X        Y     Z/Hintergrund
   1x      6,45 Hz    0,1020   0,0252   0,0192    2,3
   2x     12,25 Hz    0,4416   0,0574   0,1205   10,1
   3x     18,20 Hz    0,0705   0,0111   0,0039    1,6
   4x     24,70 Hz    0,1170   0,0264   0,0178    2,7
   5x     30,50 Hz    0,0830   0,0471   0,0230    1,9
Zusätzlich wird der Q-Faktor des Hauptpeaks berechnet: Q = 122, Bandbreite bei -3 dB beträgt nur 0,10 Hz. Dies ist eine schmale diskrete Linie, keine Resonanzwelle. Zum Vergleich: Bei Beschleunigung auf rauem Asphalt sinkt Q auf 1,4 – das ist Fahrwerksresonanz und sollte nicht mit einem Defekt verwechselt werden.
Schritt 3. Hüllkurvenanalyse – Lagerprüfung
Ein Lagerschaden ist keine Vibration, sondern Stoßimpulse. Diese manifestieren sich als Modulation eines hochfrequenten Trägers und werden nur durch Demodulation erkannt: Bandpassfilterung, Hilbert-Transformation, Hüllkurvenspektrum.
Das Skript führt dies in den Bändern 60–240 Hz und 100–240 Hz durch und sucht nach diskreten Linien. Das wichtigste Zeichen: Lagerschadenfrequenzen sind keine ganzzahligen Vielfachen der Radumdrehung – der Außenring ist typischerweise 3,5–4,5×, der Innenring 5,5–6,5×. Ganzzahlige Ordnungen haben nichts mit Lagern zu tun.
In meinen Daten ist der maximale Hüllkurvenpeak 8,6-mal höher als der Hintergrundmedian; es gibt keine diskreten Linien. Lager ausgeschlossen.
Schritt 4. Urteil
Das Skript korreliert die dominante Ordnung mit einer mechanischen Ursache und vergleicht die Amplitude mit Schwellenwerten (0,30 m/s² – spürbar, 0,50 – Defekt).
Ergebnis und ein Fehler, der mich fast in die Irre geführt hätte
Die erste Ausführung lieferte eine falsche Antwort, und es lohnt sich zu zeigen, warum.
Das Skript fand eine dominante Linie bei 12,25 Hz und ging standardmäßig davon aus, dass es die erste Ordnung des Rades sei. Dies implizierte eine Geschwindigkeit von 101 km/h und eine Diagnose von „Unwucht“.
Die Diagnose wäre falsch gewesen. Bei einem Umfang von 2,30 m beträgt die erste Ordnung bei 60 km/h 7,25 Hz – und ich bin bei dieser Fahrt nicht schneller als 60 km/h gefahren. Daher kann 12,25 Hz physikalisch nicht die erste Ordnung sein.
Die einzig konsistente Erklärung: 12,25 Hz ist die zweite Ordnung, die erste Ordnung ist 6,125 Hz, Geschwindigkeit ≈ 51 km/h.
Unabhängige Verifizierung über das Getriebe:
- Rad-U/min bei 6,125 Hz = 368 U/min
- Gesamtzahnradverhältnis = 1460 / 368 = 3,97
-
- Gang des 8HP: 1,285 × 3,204 Endantrieb = 4,12
Eine Abweichung von 4 % – innerhalb der Toleranz für den Reifenumfang. 5. Gang bei 51 km/h bei 1460 U/min ist absolut normal. Die Hypothese ist bestätigt.
Neu berechnetes Bild:
- Erste Ordnung: 0,083 m/s², praktisch auf Hintergrundniveau → Unwucht ausgeschlossen
- Zweite Ordnung: 0,442 m/s², 10-mal höher als der Hintergrund → dominant
- Richtung: 71 % vertikal → radiale Ungleichmäßigkeit, nicht seitlich
Die zweite Radordnung bei sauberer erster Ordnung bedeutet: Reifen-Elliptizität, Verschleiß an zwei gegenüberliegenden Punkten, Felgenverformung an zwei Punkten oder Beginn einer Laufflächenablösung.
Die Symptome passen perfekt. Das Brummen tritt bei 50–60 km/h auf – gemessen genau bei 51 km/h. Es reagiert nicht auf Gas – bewiesen durch den Kickdown-Test. Der Bereich ist eng – 12,25 Hz liegt im natürlichen Frequenzbereich der ungefederten Hinterachse, weshalb der Defekt dort am stärksten resoniert, während höhere und niedrigere Frequenzen aus der Resonanz fallen.
Wuchten hilft hier nicht: Es korrigiert die erste Ordnung, die sauber ist. Eine radiale Rundlaufmessung auf einer Wuchtmaschine ist erforderlich, getrennt für Reifen und montiertes Rad.
Die Rolle der KI bei dieser Arbeit
Es ist wichtig, präzise zu sein, da das Thema viel Mystik birgt.
KI hat den Fehler nicht „gehört“. Claude hat keinen Sensor oder Rundlaufwuchtmaschine ersetzt.
Was sie tatsächlich getan hat:
- Festlegung der Messanforderungen. Berechnung der erforderlichen Abtastrate basierend auf Fehlerfrequenzen, Montageanforderungen und der Reihe von Manövern auf der Route – all dies wird durch die Physik des Problems bestimmt, und ein Fehler hier entwertet jede nachfolgende Verarbeitung.
- Schreiben beider Werkzeuge. Die Skripte zum Parsen überlappender Frames und zur Ordnungsanalyse mit Hilbert-Transformation hätten Stunden manueller Arbeit erfordert; hier dauerte es Minuten.
- Durchführung der Analyse selbst. Motor-U/min-Korrelationstest per Kickdown, Q-Faktor-Berechnung, Hüllkurvenanalyse, Getriebeübersetzungs-Quervergleich – der gesamte analytische Teil.
- Erkennung eigener Fehler anhand einer einzigen Bemerkung. Die Aussage „Ich bin nicht schneller als 60 gefahren“ änderte die Interpretation vollständig: Die Diagnose verschob sich von der ersten zur zweiten Ordnung, von Unwucht zu Elliptizität. Dies ist ein wichtiger Punkt – KI testet Hypothesen anhand der Physik, anstatt sie zu verteidigen.
Die Arbeitsteilung war fair: Der Mensch liefert Kontext und physikalische Randbedingungen, die KI berechnet und prüft auf Konsistenz. Ohne die Bemerkung über 60 km/h wäre die Diagnose elegant und falsch gewesen.
Fazit: Was die Methode kostet
| Artikel | Preis |
|---|---|
| CarNVH Pro | 12 € |
| phyphox | Kostenlos |
| Smartphone | Altes A51, bereits vorhanden |
| OBD-Adapter | Bereits vorhanden und letztendlich nicht benötigt |
| Skripte | Einmal geschrieben, wiederverwendbar |
| Gesamt | 12 € |
Im Vergleich zu 99,99 $ für eine Referenz-App, die keine Rohdaten liefert, und einem Werkstattbesuch mit der Aussage „da brummt was von hinten“.
Die Methode ist auf jedes Auto übertragbar, ohne Änderungen. Nur zwei Zahlen ändern sich: Radumfang und Getriebeübersetzungen. Die Physik der Rotation ist bei Audi Q7, BMW X5, Mercedes GLE, Range Rover, Tesla Model Y, Volvo XC90, Porsche Cayenne, VW Touareg, Ford Ranger, Toyota Land Cruiser und jedem anderen Auto gleich.
Für Range Rover, Q7, Touaregs, Cayennes und andere SUVs mit Luftfederung gibt es eine zusätzliche Bedingung: Halten Sie während der gesamten Fahrt einen einzigen Höhenmodus bei. Das Ändern der Bodenfreiheit verändert die Winkel der Antriebswellen und die Belastung des Fahrwerks, was die Aufnahmen unvergleichbar macht.
Für Elektrofahrzeuge funktioniert die Methode sogar noch besser: Der Motor ist lautlos, mechanische Geräusche sind wie im Labor zu hören, und der U/min-Korrelationstest ist gänzlich unnötig.
Was kommt als Nächstes
Der nächste Schritt ist die Bestimmung der Seite, und hier zahle ich den Preis dafür, dass ich das Telefon in der Mitte des Kofferraums platziert habe. Ein solcher Punkt ist von beiden Radkästen gleich weit entfernt und isoliert die Seite nicht. Zwei Aufnahmen sind erforderlich, verschoben zu den rechten und linken Radkästen, bei gleicher Geschwindigkeit, mit der gleichen festen Skala. Der Amplitudenunterschied bei 12,25 Hz zeigt das Rad an.
Und eine obligatorische Kontrollmessung nach der Reparatur: die gleiche Straßenstrecke, die gleiche Geschwindigkeit, die gleichen Einstellungen. Wenn der Peak bei 12,25 Hz auf Hintergrundniveau abfällt – ist der Defekt objektiv beseitigt, nicht nur „scheint leiser“. Genau so funktioniert die vorausschauende Diagnose auf Schiffen, und genau dieses Prinzip ist vollständig auf Autos übertragbar.
Die Skripte nvh_prep.py, nvh_analyze.py und die vollständige technische Beschreibung der Methode sind auf GitHub veröffentlicht: github.com/gptariacom/car-nvh-order-analysis (MIT).
Autor – Ingenieur bei Mind4Ship, vorausschauende Diagnose von Schiffsanlagen.
Gefällt dir dieser Case?
Starte ein ähnliches Projekt — beschreibe „ich will dasselbe“, und Builder senden dir funktionierende Prototypen. Der Link zu diesem Case steht schon im Brief.
Ähnliches Projekt bestellen